

En el ámbito de la automatización industrial, la demanda de sistemas de control multieje precisos y eficientes ha aumentado constantemente. Como proveedor de controladores de motores Ethercat, a menudo me preguntan si nuestros controladores de motores Ethercat se pueden utilizar para control de múltiples ejes. En esta publicación de blog, profundizaré en esta pregunta, explorando las capacidades de los controladores de motor Ethercat en escenarios de control multieje, sus ventajas y algunas consideraciones prácticas.
Comprensión de Ethercat y su papel en el control de motores
Ethercat, o Ethernet para tecnología de automatización de control, es un sistema de bus de campo abierto y de alto rendimiento basado en Ethernet. Fue desarrollado específicamente para aplicaciones de automatización industrial y ofrece capacidades de comunicación en tiempo real. La característica clave de Ethercat es su capacidad para lograr tiempos de ciclo extremadamente cortos, lo cual es crucial para aplicaciones que requieren un control rápido y preciso, como el control de motores.
En un sistema de control de motor, el controlador del motor es responsable de convertir las señales de control del controlador en energía eléctrica para accionar el motor. Un controlador de motor Ethercat utiliza el protocolo Ethercat para comunicarse con el controlador, lo que permite el intercambio de datos de alta velocidad. Esto permite que el controlador envíe comandos al controlador del motor en tiempo real y reciba retroalimentación del motor, como información de posición, velocidad y torque.
¿Se puede utilizar un controlador de motor Ethercat para control de ejes múltiples?
La respuesta es un rotundo sí. Los controladores de motor Ethercat son muy adecuados para aplicaciones de control de ejes múltiples. He aquí por qué:
1. Comunicación de alta velocidad
Uno de los requisitos principales para el control de ejes múltiples es la capacidad de comunicarse con múltiples controladores de motor simultáneamente y en tiempo real. Las capacidades de comunicación de alta velocidad de Ethercat hacen posible lograrlo. Con tiempos de ciclo tan cortos como unos pocos cientos de microsegundos, Ethercat puede garantizar que todos los controladores de motor reciban comandos de control actualizados y envíen retroalimentación en un período muy corto. Esto es esencial para mantener la sincronización entre múltiples ejes, lo cual es crucial en aplicaciones como robótica, máquinas CNC y equipos de embalaje.
2. Mecanismo de reloj distribuido
Ethercat presenta un mecanismo de reloj distribuido que permite que todos los dispositivos de la red sincronicen sus relojes internos. Esto es particularmente importante en el control de múltiples ejes, ya que garantiza que todos los controladores del motor funcionen de manera coordinada. Al sincronizar los relojes, el controlador puede cronometrar con precisión las señales de control enviadas a cada controlador de motor, lo que da como resultado un movimiento preciso y coordinado de múltiples ejes.
3. Flexibilidad en la topología de la red
Ethercat admite varias topologías de red, incluidas topologías de línea, estrella y árbol. Esta flexibilidad permite una fácil integración de múltiples controladores de motor en un único sistema de control. Ya sea que necesite controlar unos pocos ejes en una disposición lineal simple o una gran cantidad de ejes en una configuración compleja, Ethercat puede adaptarse a sus requisitos.
4. Escalabilidad
A medida que su aplicación crece y necesita agregar más ejes a su sistema de control, los controladores de motor Ethercat ofrecen una excelente escalabilidad. Simplemente puede agregar más controladores de motor a la red Ethercat sin cambios significativos en la arquitectura del sistema existente. Esto la convierte en una solución rentable para una expansión a largo plazo.
Ventajas de utilizar controladores de motor Ethercat para control de ejes múltiples
1. Precisión mejorada
Las capacidades de comunicación y sincronización de alta velocidad de los controladores de motor Ethercat dan como resultado una precisión mejorada en el control de múltiples ejes. Al recibir retroalimentación en tiempo real de cada motor y ajustar las señales de control en consecuencia, el sistema puede lograr un posicionamiento y control de movimiento altamente precisos. Esto es particularmente importante en aplicaciones como la fabricación de semiconductores, donde incluso la más mínima desviación puede provocar defectos en el producto.

2. Rendimiento mejorado
Con los cortos tiempos de ciclo de Ethercat, el sistema de control puede responder rápidamente a los cambios en las condiciones de operación. Esto permite una aceleración y desaceleración más rápida de los motores, lo que resulta en un mejor rendimiento general. En aplicaciones como robots de recogida y colocación de alta velocidad, esto puede aumentar significativamente la productividad.
3. Cableado simplificado
En comparación con los sistemas de bus de campo tradicionales, Ethercat requiere menos cableado. Dado que todos los controladores de motor están conectados a un único cable Ethernet, se reduce la complejidad del cableado, lo que no solo ahorra tiempo y costos de instalación, sino que también reduce el riesgo de errores de cableado.
4. Compatibilidad con los estándares de la industria
Ethercat es un estándar abierto, lo que significa que es compatible con una amplia gama de controladores industriales y otros dispositivos de automatización. Esto facilita la integración de controladores de motor Ethercat en sistemas de control existentes o la construcción de nuevos sistemas utilizando componentes disponibles en el mercado.
Consideraciones prácticas para el uso de controladores de motor Ethercat en control multieje
1. Selección del controlador
El rendimiento de un sistema de control multieje depende en gran medida de las capacidades del controlador. Cuando se utilizan controladores de motor Ethercat, es importante elegir un controlador que pueda admitir la cantidad requerida de ejes y que tenga suficiente potencia de procesamiento para manejar las tareas de control y comunicación en tiempo real. Asegúrese de que el controlador sea compatible con el protocolo Ethercat y pueda proporcionar los algoritmos de control necesarios para su aplicación.
2. Coincidencia de motor y carga
La combinación adecuada del motor y la carga es crucial para un rendimiento óptimo en el control multieje. Cada controlador de motor debe seleccionarse en función de los requisitos de potencia, las características de par y el rango de velocidad del motor correspondiente. Además, se debe considerar la inercia de la carga para garantizar que el motor pueda acelerar y desacelerar la carga dentro del período de tiempo deseado.
3. Configuración del software
La configuración de los controladores del motor Ethercat y el software del sistema de control es un paso crítico. Debe configurar los parámetros de comunicación, como el tiempo del ciclo y el mapeo de datos, para garantizar una comunicación adecuada entre el controlador y los controladores del motor. Además, es posible que necesite configurar los algoritmos de control, como el control de posición, el control de velocidad y el control de par, según los requisitos de su aplicación.
4. Pruebas y ajustes del sistema
Una vez instalado el sistema de control multieje, es esencial realizar pruebas y ajustes exhaustivos. Esto incluye probar la comunicación entre el controlador y los controladores del motor, verificar la sincronización de múltiples ejes y optimizar los parámetros de control para cada motor. Al probar y ajustar cuidadosamente el sistema, puede asegurarse de que funcione sin problemas y cumpla con los requisitos de rendimiento.
Nuestras ofertas de controladores de motor Ethercat
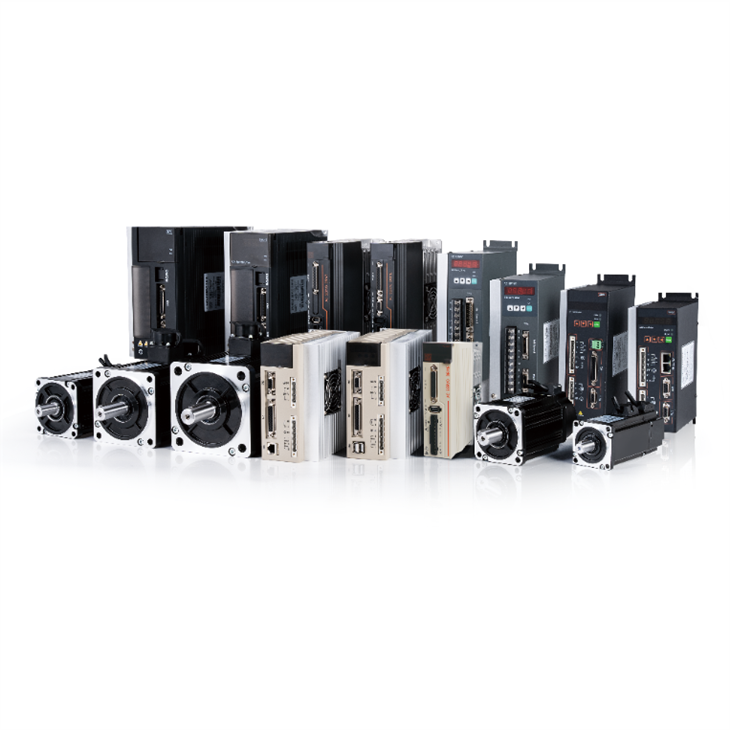
Como proveedor de controladores de motor Ethercat, ofrecemos una amplia gama de productos para satisfacer las diversas necesidades de aplicaciones de control multieje. NuestroServoaccionamiento de 3 KWes un controlador de motor de alto rendimiento adecuado para sistemas multieje de mediana y gran escala. Proporciona alta potencia de salida y excelente precisión de control, lo que lo hace ideal para aplicaciones como centros de mecanizado CNC y sistemas robóticos a gran escala.
NuestroServoaccionamiento industrialestá diseñado para aplicaciones industriales generales. Ofrece un diseño compacto y una amplia gama de opciones de potencia, lo que lo convierte en una opción versátil para el control multieje en diversas industrias.
Para aplicaciones que requieren control de motores trifásicos, nuestroControlador de servomotor trifásicoes una excelente opción. Proporciona un control confiable y eficiente de motores trifásicos, asegurando un funcionamiento suave y preciso en sistemas multieje.
Conclusión
En conclusión, los controladores de motor Ethercat son una excelente opción para aplicaciones de control de ejes múltiples. Su comunicación de alta velocidad, capacidades de sincronización, flexibilidad y escalabilidad los hacen muy adecuados para una amplia gama de escenarios de automatización industrial. Si considera cuidadosamente los aspectos prácticos y elige los productos adecuados, podrá crear un sistema de control multieje de alto rendimiento que cumpla con sus requisitos específicos.
Si está interesado en obtener más información sobre nuestros controladores de motor Ethercat o en analizar sus necesidades de control multieje, no dude en contactarnos. Estamos comprometidos a brindarle las mejores soluciones y soporte para sus proyectos de automatización industrial.
Referencias
- "Especificación de Ethernet para tecnología de automatización de control (Ethercat)", Ethercat Technology Group.
- "Manual de automatización industrial", John Wiley & Sons.
- "Sistemas de accionamiento y servomotores", Asociación de control de movimiento.