

Servo motores y unidades
Motor de servomotor
Un servomotor es un tipo de motor que puede lograr una posición precisa, velocidad y control de par basado en señales de control en sistemas de control automatizados. Los servos ofrecen alta precisión, rendimiento y estabilidad, lo que los hace ampliamente utilizados en aplicaciones que requieren un control de movimiento preciso. Los servomotores generalmente proporcionan -} posición de tiempo y retroalimentación de velocidad a través de un dispositivo de retroalimentación (como un codificador o sensor), lo que permite un ajuste oportuno de las señales de control basadas en condiciones reales para mantener la posición precisa del motor. Los servomotores generalmente se clasifican en tres tipos: Servo Motors de DC, servomotores de CA y servomotores paso a paso.
Los servomotores de DC son un tipo de motor ampliamente utilizado en sistemas de control automatizados. En comparación con los motores de CC convencionales, presentan un sistema de control de bucle {{1 1}} cerrado, habilitando el ajuste de tiempo - de las señales de control basadas en señales de retroalimentación. Los servomotores de DC ofrecen velocidades y velocidades de respuesta más altas, así como una mayor salida de torque. Sin embargo, requieren una fuente de alimentación más estable.
Los servomotores de CA consisten en un devanado del estator y una armadura giratoria. El devanado del estator generalmente genera un campo magnético, mientras que la armadura giratoria transporta la carga y gira. Los motores eléctricos operan girando una bobina de alambre en un campo magnético. Los servomotores de CA logran un control de movimiento eficiente y preciso a través de diferentes combinaciones de campo actual y magnético. Los servomotores de CA ofrecen alta velocidad, alta precisión y alta salida de torque, lo que los hace adecuados para aplicaciones que requieren un alto control de movimiento de rendimiento -, como robótica, equipos de automatización y máquinas de máquinas CNC. Sin embargo, en comparación con los motores de CC, los servomotores de CA generalmente requieren sistemas de control más complejos y generalmente son más caros.
Servo Drives
Una accionamiento de servo es un dispositivo utilizado para controlar el movimiento de un motor de servomotor y es un componente indispensable de un sistema de servo. Por lo general, se usa junto con un servomotor para lograr una posición precisa, velocidad y control de fuerza. Las unidades de servo generalmente integran varios algoritmos de control para ajustar con precisión la velocidad y la posición del motor en función de las señales de control. Admiten la retroalimentación del codificador, habilitando el monitoreo del tiempo real - de la posición y la velocidad del motor, logrando el control cerrado -} y mejorando la precisión y estabilidad del control. También están equipados con varias interfaces de comunicación para comunicarse con una computadora host u otros dispositivos, lo que permite el monitoreo y el control remoto. Las unidades de servo también incluyen diversas características de protección, como sobrecorriente, sobretemperatura, sobrevoltaje y protección de pérdida de fase, para garantizar que el motor y el accionamiento funcionen dentro de los rangos seguros. La función principal de una unidad de servicio es recibir señales de control y, utilizando algoritmos de control interno, convertirlas en corriente para controlar el servomotor, lo que logró un control de posición preciso.
Con el rápido desarrollo de la tecnología de electrónica de potencia y la teoría de control moderna, los sistemas de accionamiento de servomotos totalmente digitales se han convertido en la corriente principal. Las unidades de servo también se están moviendo hacia una alta precisión, alto rendimiento, integración, modularización, universalidad, redes e inteligencia.
1) Alta precisión y alto rendimiento
Por lo general, las unidades de servo a menudo usan microcontroladores de velocidad -} como sus procesadores centrales para mejorar la velocidad de la computación y la potencia de procesamiento. Con la creciente precisión de los codificadores, la precisión de rendimiento y control de los accionamientos de servo a bajas velocidades ha mejorado, lo que los hace particularmente populares en una robótica industrial de precisión alta - de precisión. La introducción de métodos y estrategias de control avanzados, como el control no lineal avanzado y la identificación de parámetros y el ajuste -, ha mejorado aún más el rendimiento de las unidades de servo.
2) Integración y modularidad
Con la miniaturización de los robots industriales y el avance continuo de la tecnología de semiconductores, los accionamientos y motores se están moviendo hacia la miniaturización, la integración y la integración. Esta tendencia ha aumentado significativamente la potencia informática de los servo controladores, con los controladores integrados de brazos, DSP y FPGA que se convierten en la corriente principal.
La modularidad implica dividir las unidades de servo en módulos basados en sus funciones y combinarlas para satisfacer las necesidades específicas. La modularidad requiere desarrollar y diseñar módulos individuales, que luego se pueden combinar para satisfacer las necesidades específicas, reduciendo los costos de diseño. La modularidad también aumenta la flexibilidad del sistema y facilita el mantenimiento de los sistemas de accionamiento de servo.
3) Universalización
La universalización integra las diversas funciones de una unidad de servo, lo que permite a los usuarios controlar varios modos de operación, como el control de vector de bucle - cerrado, el control del motor y abrir {{1 1}} Control vectorial de bucle, sin cambiar la configuración de hardware, habilitando su aplicación en entornos de trabajo diversos.
Actualmente, las unidades servo universales son relativamente caras y aún carecen de una aplicación óptima en ciertas aplicaciones. Por lo tanto, el diseño de unidades de servo especializadas es necesario para reducir los costos y lograr la miniaturización.
4) redes
Con el avance continuo de la tecnología industrial y las crecientes demandas impuestas a los entornos industriales, las tecnologías de comunicación del bus de campo, como RS485 y pueden, a menudo caracterizadas por una mala comunicación de tiempo -} y bajas velocidades de comunicación, son cada vez más incapaces de satisfacer las demandas de la producción industrial moderna. En consecuencia, las tecnologías de bus de Ethernet industrial, como Eetercat, están comenzando a aplicarse en los sistemas impulsados por el servidor -. Las tecnologías industriales de autobuses Ethernet pueden cumplir con los requisitos reales de control de tiempo - y se utilizan ampliamente en la industria de control industrial.
5) Inteligencia
En el campo de la robótica industrial, la inteligencia es actualmente una tendencia importante en el desarrollo de unidades de servo. A través de estrategias de control inteligentes, las unidades de servo poseen características de inteligencia artificial como el aprendizaje de Self - y self -. La inteligencia de las unidades de servo simplifica y reduce significativamente el tiempo de depuración para los robots industriales. También reduce significativamente los requisitos técnicos para la depuración del personal, reduciendo así los costos operativos.
Diseño de hardware del controlador
Como fabricante líder de Servo Driver, los productos de Tonghang consisten principalmente en componentes de hardware que incluyen chips de control, circuitos de controlador, circuitos de fuente de alimentación, circuitos de detección de voltaje, circuitos de muestreo de corriente, circuitos de interfaz de comunicación y circuitos de interfaz de codificadores. Estos circuitos permiten las diversas funciones del Servo Driver y garantizan una operación de sistema estable y confiable. Por lo tanto, en la investigación del hardware del controlador de servo, el análisis y la integración de cada circuito son cruciales.
1. Selección de chips
El circuito de control de hardware juega un papel crucial en una unidad de servicio. Es el principal responsable del muestreo de señales analógicas, contando pulsos del codificador del motor y emitir formas de onda PWM para controlar el circuito del inversor a través de un algoritmo de control, logrando así un control preciso del servomotor.
Como componente central de un controlador de accionamiento servo, el circuito de control cumple múltiples funciones:
1) Respuesta rápida: el circuito de control debe poder responder rápidamente a las señales de retroalimentación del sensor y las instrucciones del algoritmo de control para lograr un control de motor rápido y preciso.
2) Alta confiabilidad: el circuito de control debe experimentar un diseño y pruebas rigurosas para garantizar una operación estable y confiable, salvaguardando la seguridad y la estabilidad de todo el sistema.
3) High - Speed Computing: la implementación del algoritmo de control requiere una gran cantidad de alto procesamiento de datos de velocidad -}, por lo que el chip del circuito de control debe poseer una alta - capacidades de procesamiento de rendimiento y velocidad de computación.
4) High - Control de precisión: para lograr un alto - Control de motor de precisión, el circuito de control requiere alta - capacidades de procesamiento de datos de precisión para garantizar la precisión y precisión del algoritmo de control . 5}) - Monitoreo de tiempo: El circuito de control debe ser capaz de monitorear y monitorear la retroalimentación de los medios de retroalimentación de los medios de retroalimentación de los medios de retroalimentación. Para detectar y manejar situaciones anormales en el tiempo y proteger el funcionamiento normal del motor y el sistema. Por lo tanto, para la selección de chips del circuito de control, es necesario considerar completamente los requisitos anteriores para garantizar que el circuito de control pueda lograr de manera estable, de manera precisa y eficiente, un control preciso del servomotor y garantizar el funcionamiento estable de todo el sistema.
2. Circuito de accionamiento de salida
El circuito de accionamiento de salida de la unidad de servo es un componente clave que convierte las señales de control en movimiento del motor. Consiste en un circuito de accionamiento de puente de tres {{1 1}}} - compuesto por seis n -} transistores MOS de canal. El circuito de accionamiento de salida también incluye un circuito de retroalimentación de corriente, que divide la corriente de salida en dos rutas y las transmite a un circuito de muestreo de corriente diferencial. Este circuito luego vuelve al sistema de control, completando el control cerrado - de bucle.
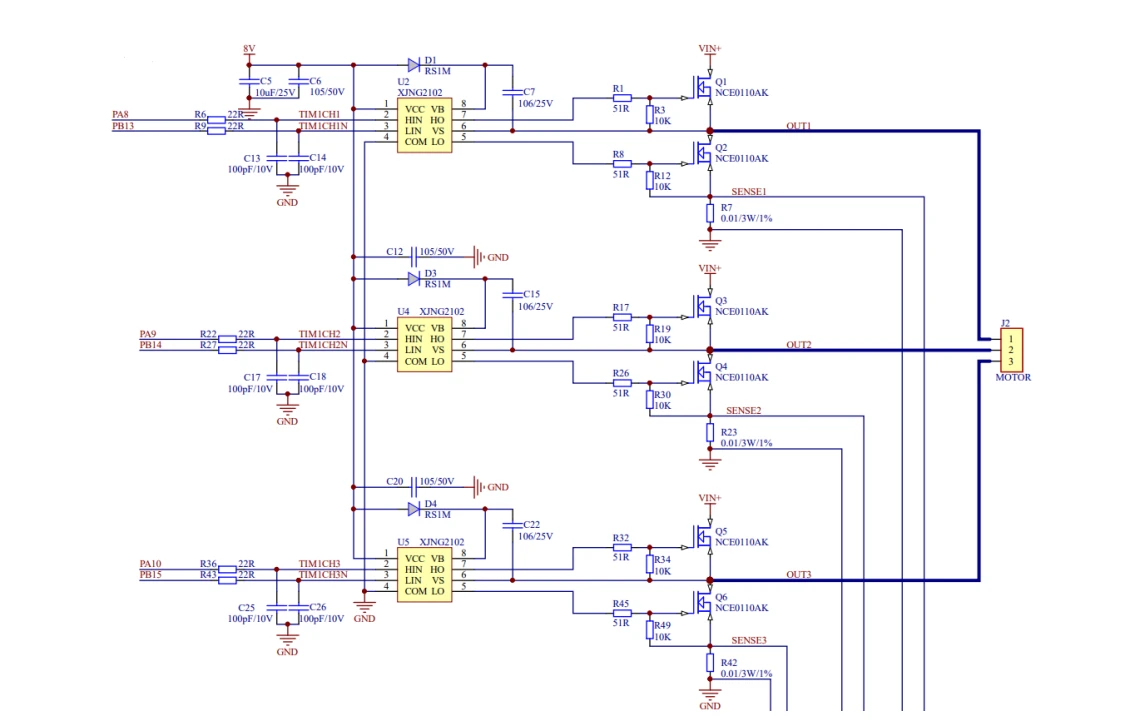
3. Circuito de muestreo de corriente diferencial
Los circuitos de muestreo de corriente diferencial se usan comúnmente para medir y adquirir cambios en las señales de corriente de fase de servomotor. Este circuito es crucial para el control y la protección de las unidades de servo. Las señales de corriente de fase del motor medidas por el circuito de muestreo de corriente diferencial son los parámetros de entrada primarios necesarios para conducir el motor y reflejar directamente la carga y el estado de funcionamiento del motor. Las unidades de servo emplean sistemas de control de bucle cerrados -} para lograr un control preciso del movimiento del motor del servo. El circuito de muestreo de corriente diferencial proporciona señales de retroalimentación, que se utilizan para ajustar la corriente de salida del motor para lograr las características y la posición del movimiento deseados. El diagrama de circuito de muestreo de corriente diferencial se muestra en la figura. El siguiente es el proceso de muestreo de corriente diferencial.
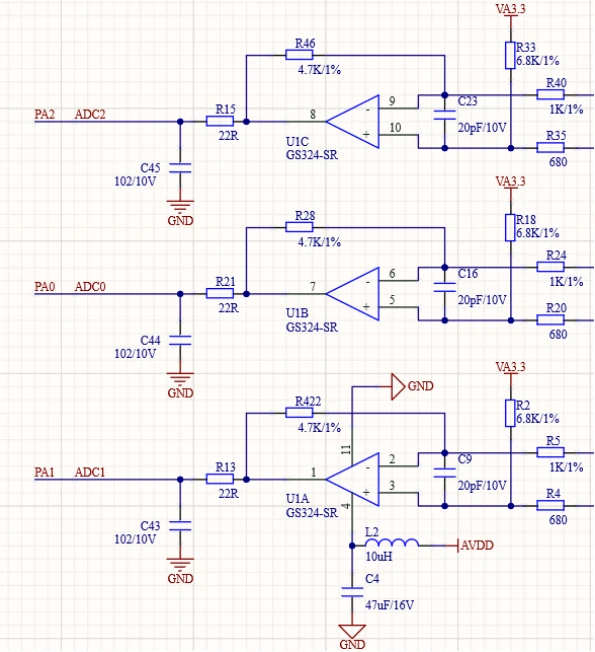
Primero, el sensor de corriente convierte la corriente de fase del motor en una señal de corriente. Estas señales actuales representan la corriente consumida por el motor durante la operación. A continuación, un circuito de muestreo de corriente diferencial divide la señal de corriente en dos rutas y realiza una medición diferencial entre las dos rutas para obtener la diferencia entre las señales de corriente. Esta señal diferencial es procesada por un amplificador operativo. El amplificador operativo en el circuito de muestreo de corriente diferencial amplifica la señal diferencial, convierte la corriente en voltaje y mejora la amplitud y estabilidad de la señal. Finalmente, la señal procesada sirve como entrada al sistema de control de retroalimentación. Al comparar la señal de retroalimentación con el valor establecido, el sistema de control ajusta la salida del motor para lograr el estado de movimiento deseado.
4. Circuito de fuente de alimentación del codificador
El codificador del servomotor requiere una fuente de alimentación separada. Para garantizar el funcionamiento adecuado y la retroalimentación precisa de la posición, debe suministrarse con una fuente de alimentación adecuada. El codificador Servo Motor seleccionado por Tonghang utiliza una fuente de alimentación de 5V, por lo que el circuito de la fuente de alimentación del codificador debe bajar la fuente de alimentación entrante para garantizar señales de retroalimentación de posición estable y confiable y de posición precisas.
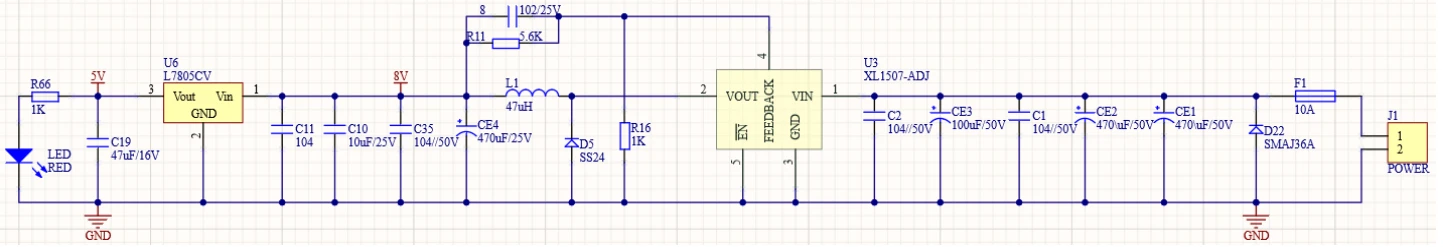
El circuito de fuente de alimentación del codificador se muestra en la figura. Después de conectarse a una fuente de alimentación externa de 24 V CC, la alimentación de entrada primero pasa a través de múltiples condensadores paralelos. Estos condensadores reducen el ruido y se extienden en la fuente de alimentación de entrada y estabilizan el voltaje. Un paso DC - DC DC - Regulador de abajo luego realiza el primer paso - hacia abajo, reduciendo el voltaje de la fuente de alimentación a 8V. El voltaje de 8V resultante tiene dos destinos: primero, se utiliza como la fuente de alimentación para el circuito del controlador de salida; En segundo lugar, después de filtrar y estabilizar el voltaje a través de múltiples condensadores paralelos, el regulador estabiliza el voltaje de 8V de entrada a un voltaje de salida +5} V. El chip regulador lineal utiliza circuitos internos para estabilizar el voltaje de entrada al voltaje de salida especificado. Este regulador genera un voltaje fijo +5 V.
5. Circuito de interfaz de red
El circuito de interfaz de red es un circuito de interfaz Ethernet que conecta computadoras o dispositivos de red, llevando la función de comunicación entre el esclavo y el maestro. La comunicación entre el esclavo y el maestro requiere un cable de red externo. Sin embargo, aunque el controlador de esclavos tiene una interfaz PHY, no se puede conectar directamente a la interfaz de cable de red. Por lo tanto, se requiere una interfaz de cable de red adicional para conectar el cable de red para comunicarse con el maestro.
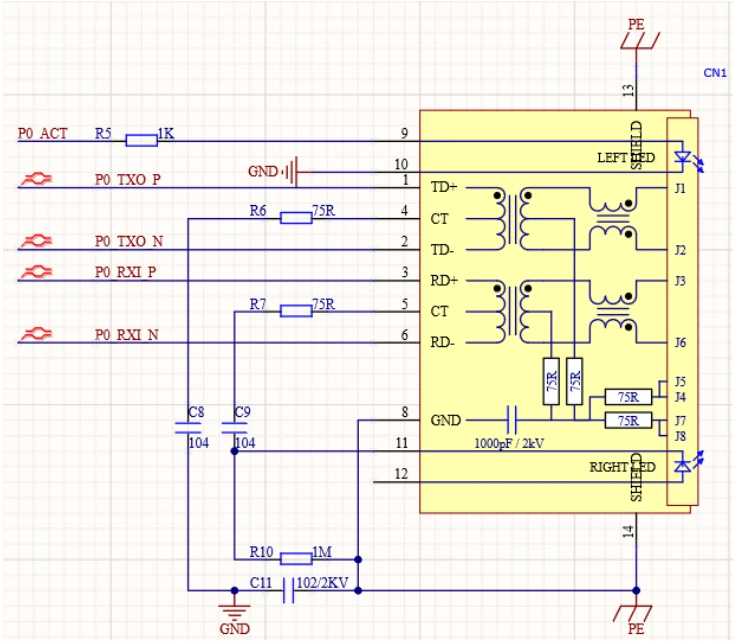
Los puertos Ethernet de la serie Tonghang generalmente están diseñados para la transmisión y el procesamiento de señal de frecuencia alto -, que ofrecen un alto rendimiento y estabilidad. El puerto está construido - en el transformador de red magnética mejora la transmisión y la estabilidad de la señal durante la transmisión de datos, evitando que la interferencia externa y el ruido eléctrico lleguen al dispositivo. Construido - en condensadores y resistencias también filtran y aislan las señales, mejorando aún más la estabilidad de la señal y la resistencia a la interferencia.
6. Circuito de interfaz del codificador
El codificador es un componente clave en un sistema de servo, que proporciona retroalimentación de posición y velocidad. El codificador emite señales de pulso que representan la rotación del motor. El circuito de interfaz del codificador interpreta estas señales de pulso y las convierte en información como la posición y la velocidad real del motor. El circuito de interfaz del codificador también suministra al codificador una potencia de 5V, que el circuito de fuente de alimentación del codificador renuncia, asegurando una fuente de alimentación estable durante la operación.
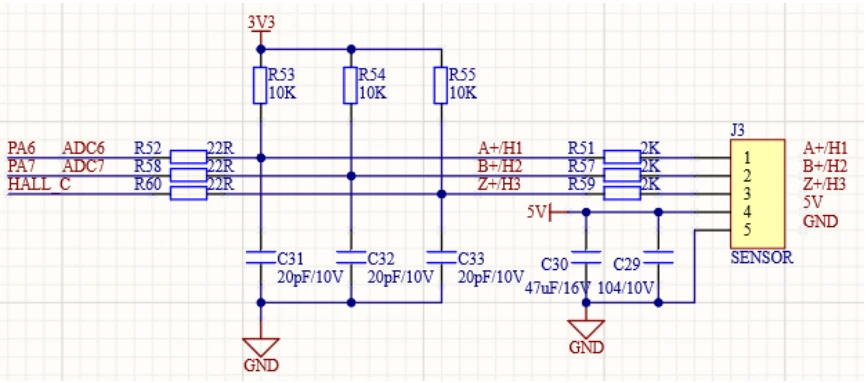
El codificador del servomotor es un codificador incremental. Este codificador genera señales de pulso para indicar cambios en la posición. Estas señales de pulso consisten en las fases A, B y Z. Las fases A y B se usan para medir la posición y la dirección, mientras que la fase Z se usa típicamente para identificar un punto de referencia o posición cero.
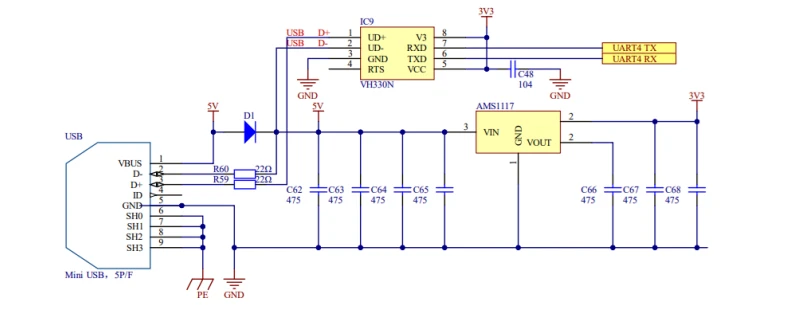
7. USB - a - circuito serie
Un USB - a - El circuito serie permite la comunicación entre una unidad de servo y una computadora. Como componente central de todo el circuito, convierte los datos recibidos de la interfaz USB en un formato en serie y envía los datos en serie a la unidad de servo, y viceversa. El circuito serie USB - a - se muestra en la figura.
8. Circuito de interfaz de freno
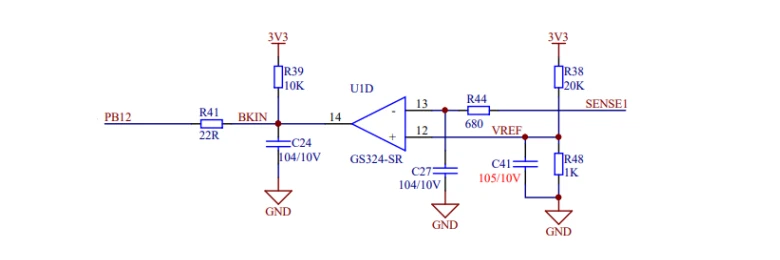
El circuito de la interfaz de freno controla la acción de frenado del servomotor, lo que permite que se detenga de manera rápida y precisa. El circuito de la interfaz de freno recibe señales de control de freno o señales de liberación de freno y las convierte en señales de control apropiadas para activar o desactivar la acción de frenado del Servo Drive. El circuito de la interfaz de freno se muestra en la figura. El amplificador operacional (AMP OP) en la figura es un componente clave del circuito de la interfaz de freno. Cuando las señales de interferencia ingresan a la señal de freno, el amplificador OP, combinado con un circuito de filtro, filtra la señal de entrada, eliminando la interferencia y reteniendo la porción válida de la señal de freno. El amplificador OP también realiza múltiples funciones, incluida la amplificación de la señal, la comparación y el acondicionamiento.
9. Circuito de detección de voltaje de la fuente de alimentación
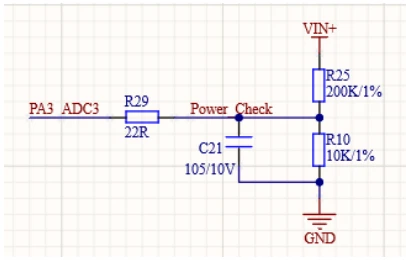
El circuito de detección de voltaje de la fuente de alimentación monitorea el nivel de voltaje de la fuente de alimentación para garantizar que permanezca estable dentro del rango operativo especificado. Al monitorear el voltaje de la fuente de alimentación en tiempo real, el circuito de detección de voltaje de la fuente de alimentación ayuda a mejorar la seguridad y confiabilidad del sistema. La Figura 13 muestra el circuito de detección de voltaje de la fuente de alimentación. Después de la división de voltaje, el voltaje en el 22Q se muestrean a través del puerto de muestreo ADC. El software luego calcula si el voltaje real cumple con el voltaje requerido. Solo cuando el valor de voltaje es normal puede funcionar normalmente la unidad servo.
10. Circuito LED y circuito de interruptor
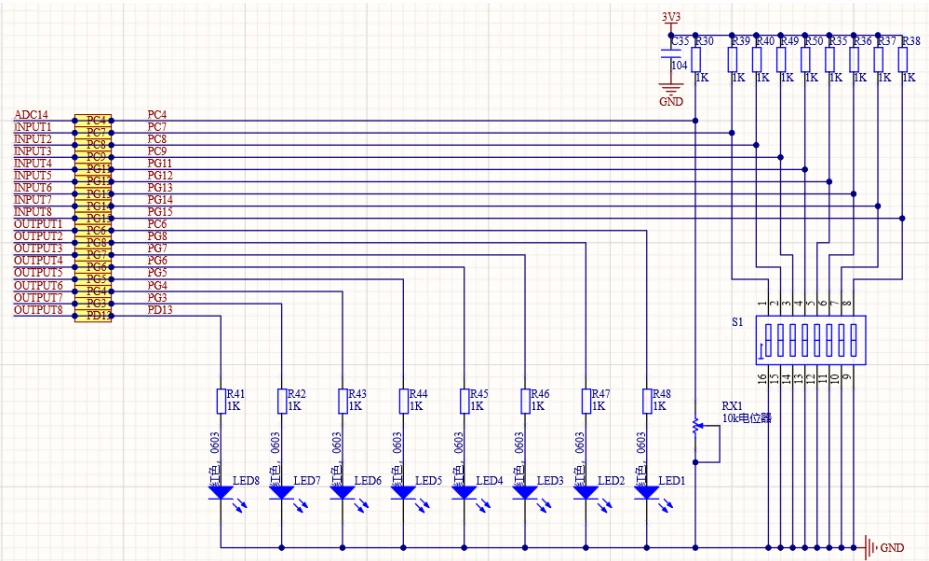
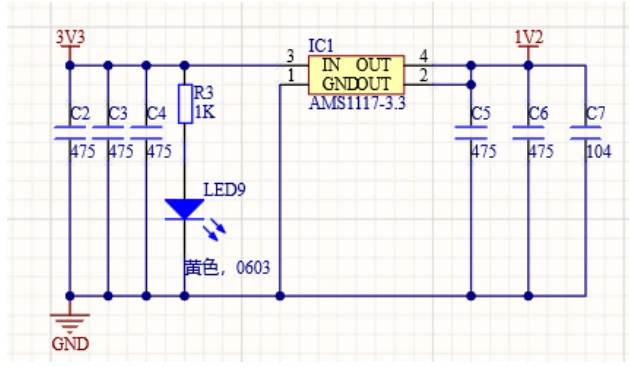
Se agrega un circuito de interruptor para verificar la funcionalidad de entrada IO del esclavo, mientras que un circuito LED verifica su funcionalidad de salida IO. Como se muestra en la figura, el circuito de interruptor está conectado a un voltaje de 3.3V. Se agrega una resistencia al circuito para eliminar la vibración mecánica. En el diseño del circuito LED que se muestra en la figura, un extremo del LED está conectado a GND, y el otro extremo puede iluminarse simplemente saliendo un nivel alto de un pin de microprocesador. El LED funciona a 1.2V, y se utiliza un paso - hacia abajo para bajar el voltaje de 3.3V. El circuito descendente del paso - se muestra en la Figura 15. El circuito descendente del paso 3.3V -, diseñado usando un chip regulador de voltaje AMS117, genera un voltaje de 1.2V para el circuito LED.
11. Circuito de medición de temperatura
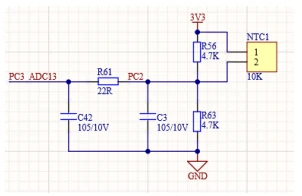
El valor de temperatura se muestrea y procesa mediante un sensor de temperatura NTC (coeficiente de temperatura negativa), que está conectado al ADC. Un NTC es un termistor de coeficiente de temperatura negativo cuya resistencia disminuye a medida que aumenta la temperatura. Dado que la resistencia de un NTC cambia exponencialmente con la temperatura, la temperatura se puede inferir midiendo la resistencia. Cuando la corriente pasa a través de un sensor de temperatura NTC, genera una cierta cantidad de calor. Si este calor no puede disiparse en el tiempo, la temperatura del sensor de temperatura de NTC aumentará, lo que provocará que su resistencia disminuya. En este caso, la corriente aumentará significativamente, causando que la temperatura del sensor de temperatura de NTC aumente aún más, formando un círculo vicioso que eventualmente puede provocar sobrecalentamiento del sensor de temperatura de NTC, incluso haciendo que queme o se incendiera.
12. Implementación de hardware
La implementación de hardware implica principalmente la unidad de servo. En la figura se muestra un diagrama de la unidad de servicio.
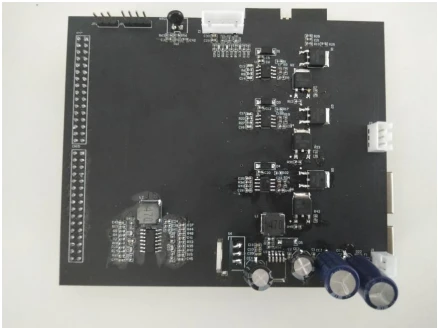
Tonghang realizó un diseño detallado del hardware de Servo Drive y completó su implementación de hardware. Realizó una investigación de profundidad - en cada módulo, incluido el microcontrolador, el controlador de esclavos, el circuito de accionamiento, el circuito de muestreo de corriente diferencial, el circuito de interfaz del codificador y el circuito de interfaz de cable de red. También demostró la placa de circuito real.
-
![Servocontroladores de impulsos, bus, CANopen y EtherCAT de 220 V/380 V para servomotores de CA de 50 W a 100 kW]() Servocontroladores de impulsos, bus, CANopen y EtherCAT d...Este servocontrolador de CA compacto de 200 W está diseñado para pequeños sistemas de automatización que requieren un control de movimiento preciso y un rendimiento estable. Con control vectorial...Más
-
![motor servo del CNC de 730W 220V 2000RPM y sistema de impulsión con el freno para las máquinas de grabado]() motor servo del CNC de 730W 220V 2000RPM y sistema de imp...Este servocontrolador de CA compacto de 200 W está diseñado para pequeños sistemas de automatización que requieren un control de movimiento preciso y un rendimiento estable. Con control vectorial...Más
-
![Controlador de servomotor multi-propósito de 200 W para equipos de automatización pequeños]() Controlador de servomotor multi-propósito de 200 W para e...Este servocontrolador de CA compacto de 200 W está diseñado para pequeños sistemas de automatización que requieren un control de movimiento preciso y un rendimiento estable. Con control vectorial...Más
-
![Servocontrolador de CA de 220 V y 1,5 kw]() Servocontrolador de CA de 220 V y 1,5 kwEl servocontrolador de CA de 220 V y 1,5 kW ofrece un control de movimiento preciso con una respuesta rápida y un rendimiento estable. Con algoritmos vectoriales avanzados y compatibilidad con...Más
-
![Servoconductor estándar industrial de la máquina-herramienta del control 380V del pulso]() Servoconductor estándar industrial de la máquina-herramie...Este servocontrolador de control de pulso industrial de 380 V está diseñado para máquinas herramienta CNC y ofrece un posicionamiento preciso y un control de movimiento estable. Con control...Más
-
![Servocontrolador de protocolos de comunicación EtherCAT y Modbus]() Servocontrolador de protocolos de comunicación EtherCAT y...Este servocontrolador admite los protocolos de comunicación EtherCAT y Modbus, lo que permite un control en tiempo real- de alta velocidad y una integración flexible del sistema. EtherCAT...Más
-
![Servomotor y controlador de CA de 0,1 kw - 250 kw para máquina CNC]() Servomotor y controlador de CA de 0,1 kw - 250 kw para má...Este sistema de controlador y servomotor de CA cubre un amplio rango de potencia, desde 0,1 kW hasta 250 kW, y está diseñado para máquinas CNC de alto-rendimiento. Con comunicación EtherCAT...Más
-
![Servocontrolador de CA con servomotor CAN Bus]() Servocontrolador de CA con servomotor CAN BusEste sistema de controlador y servomotor de CA cubre un amplio rango de potencia, desde 0,1 kW hasta 250 kW, y está diseñado para máquinas CNC de alto-rendimiento. Con comunicación EtherCAT...Más
-
![Servocontrolador monofásico-de 220 V y 750 W con motor de CA]() Servocontrolador monofásico-de 220 V y 750 W con motor de CADiseñado para un control de movimiento de precisión, este servocontrolador ofrece un rendimiento estable y una respuesta dinámica rápida. Con control vectorial avanzado y compatibilidad con...Más
-
![Servocontrolador de CA para control de posición de alta-precisión]() Servocontrolador de CA para control de posición de alta-p...Diseñado para un control de posición de alta-precisión, este servocontrolador de CA ofrece una respuesta rápida, un funcionamiento estable y una precisión excepcional. Admite múltiples modos de...Más
-
![Servocontrolador de CA de 220 V, 100 W-1000 W, compatible con servomotor]() Servocontrolador de CA de 220 V, 100 W-1000 W, compatible...Diseñado para un control de movimiento de precisión, este servocontrolador de 220 V CA admite servomotores de 100 W a 1000 W con un rendimiento estable y una respuesta rápida. Cuenta con control...Más
-
![Controlador de servomotor CNC de 220 V, 1,3 N·m, 2,5 A, 3000–6000 rpm con codificador]() Controlador de servomotor CNC de 220 V, 1,3 N·m, 2,5 A, 3...El kit de controlador de servomotor de 220 V ofrece un rendimiento de alta-velocidad de 3000 a 6000 rpm con control preciso y salida de par estable. Diseñado para sistemas de automatización...Más


Como uno de los principales servomotores e impulsa a los fabricantes y proveedores en China, le damos la bienvenida cálidamente para comprar los mejores servomotores y unidades a precio competitivo de nuestra fábrica. Para obtener más información de la empresa, contáctenos ahora.