


Servovariadores de CA para aplicaciones de control de movimiento
Los servovariadores de CA de las series T3A/T3L están diseñados para sistemas de control de movimiento industrial de alta-precisión. Diseñado para una salida de par estable, un rendimiento de respuesta rápida y un control de sincronización de múltiples-ejes en maquinaria CNC, robótica, sistemas de embalaje, máquinas textiles y líneas de producción automatizadas.
Control de alta precisión
Respuesta dinámica rápida
Estabilidad industrial

Descripción general del producto
La serie de servovariadores T3A/T3L adopta tecnología de control vectorial completamente digital combinada con una arquitectura de procesamiento DSP de alta-velocidad. Proporciona un control preciso-en tiempo real del par, la velocidad y la posición del motor, lo que garantiza un funcionamiento suave incluso bajo cambios rápidos de carga. El sistema está optimizado para entornos de automatización industrial que requieren alta confiabilidad, sólido rendimiento antiinterferencias y estabilidad operativa continua las 24 horas del día, los 7 días de la semana.
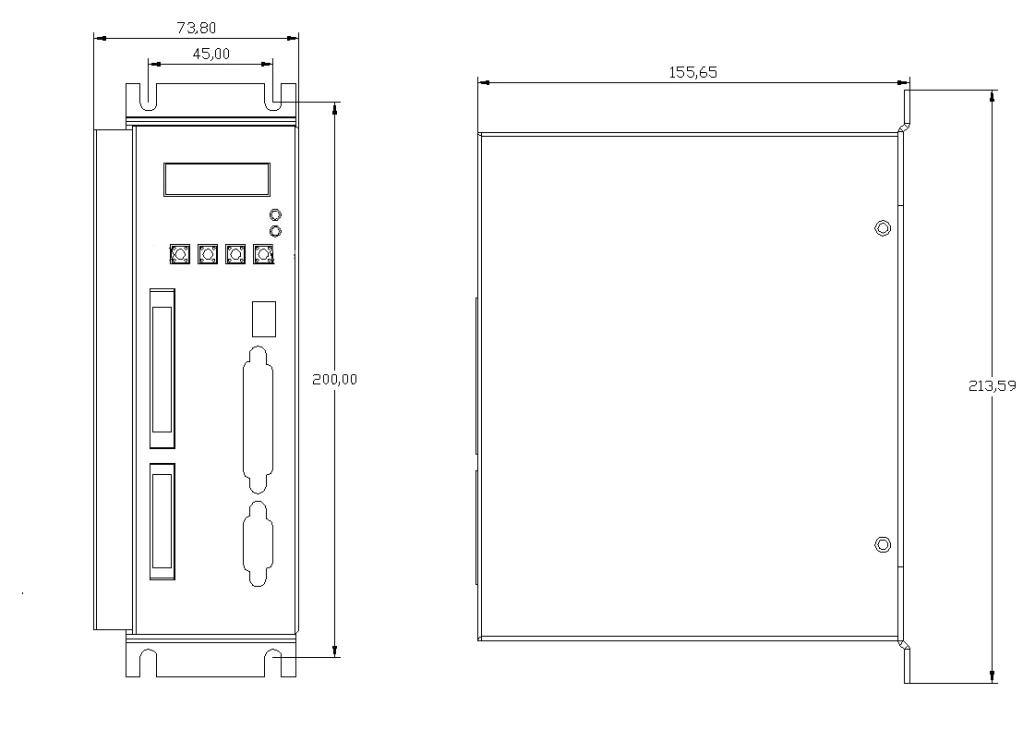
Tamaño del controlador uno (modelo T3a-L20)
Figura 1 Diagrama de tamaño del servoaccionamiento T3a-L20 (unidad: mm)
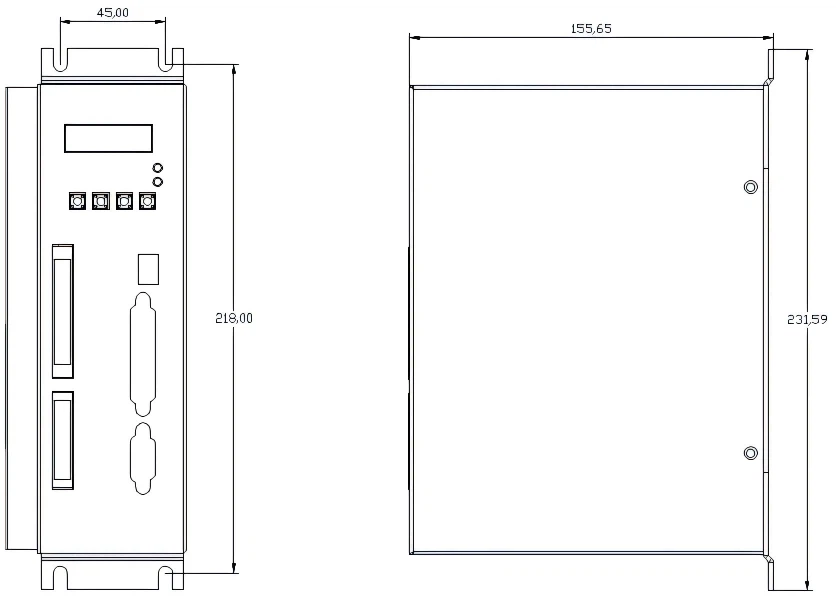
Tamaño del controlador dos (modelos T3a-L30)
Figura 2 Diagrama de dimensiones del servoaccionamiento T3a-L30 (unidad: mm)

Tamaño del controlador tres (modelo T3a-L40/T3a-H25)
T3a-L40/T3a-H25 plano de dimensiones de instalación (unidad: mm)
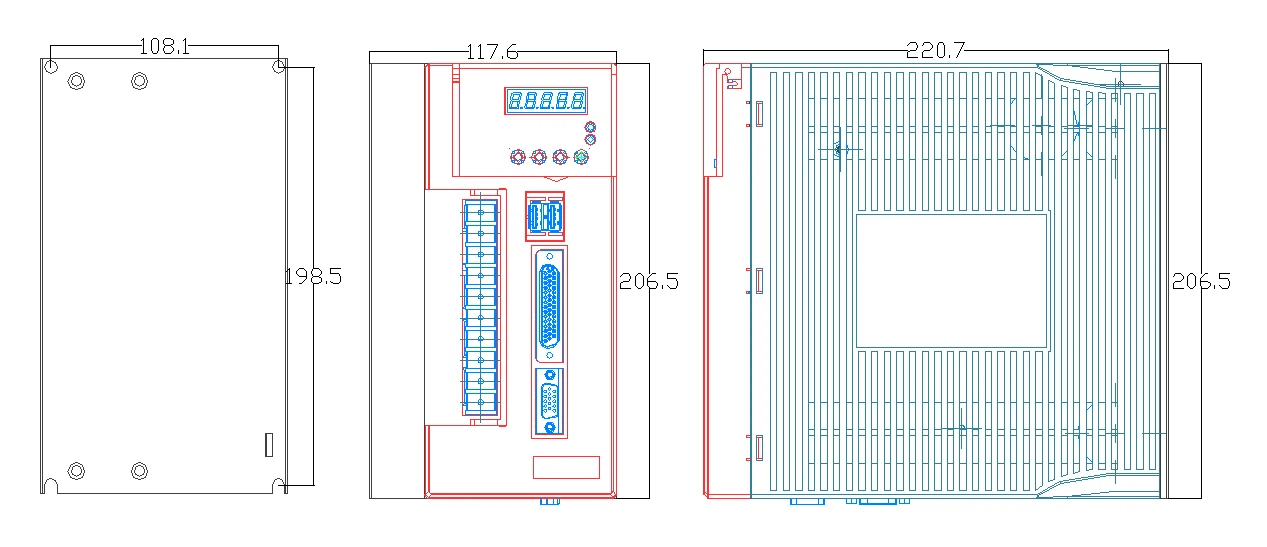
Tamaño del controlador cuatro (modelos T3a-L50/L75, T3a-H50/H75)
Figura 4 Diagrama de tamaños de los servovariadores T3a-L50/L75 y T3a-H50/H75 (unidad: mm)

Tamaño del controlador uno (modeloT3L-L15/L20)
Figura 1 Diagrama de dimensiones de instalación de T3L-L15/L20 (unidad: mm)

Tamaño del controlador dos (modelo T3L-L30)
Figura 2 Diagrama de dimensiones de instalación de T3L-L30 (unidad: mm)
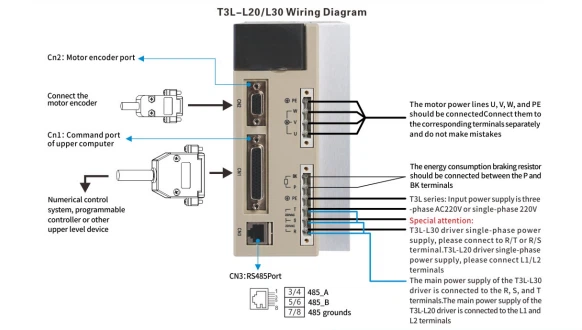
Diagrama de cableado T3L-L20/L30
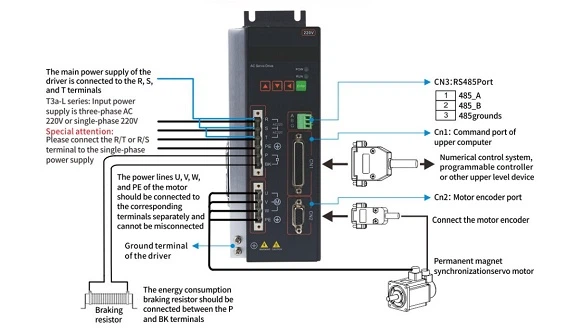
Diagrama de cableado T3a-L20/L30
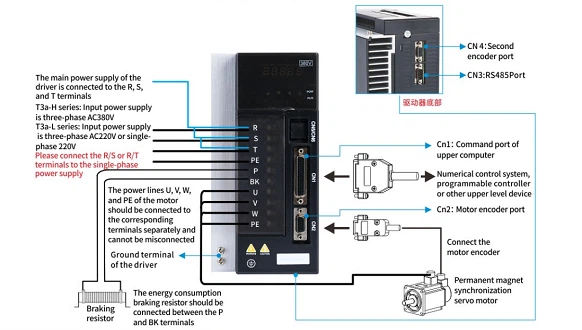
T3a-Diagrama de cableado L50/L75/H25/H50/H75
Especificaciones técnicas
Modo de control
Control de posición/control de velocidad/control de par/modo híbrido
Potencia de entrada
Entrada de CA monofásica/trifásica-(varía según la gama de modelos)
Comunicación
Pulso/Dirección, Analógico ±10V, RS485 Modbus (expansión opcional)
Soporte de codificador
Sistema de retroalimentación de codificador incremental de alta-resolución
Funciones de protección
Protección contra sobre{0}}voltaje/sobre-corriente/sobre-carga/sobre-calentamiento/pérdida de fase
Rendimiento de respuesta
El control de bucle de corriente de alta-velocidad garantiza una respuesta de par rápida y un funcionamiento estable
Comparación de ingeniería de las series T3A y T3L
Serie T3A
• Diseño de gabinete resistente de grado industrial-
• Resistencia a interferencias electromagnéticas mejorada
• Mayor capacidad de protección ambiental
• Adecuado para entornos industriales hostiles
• Optimizado para funcionamiento continuo-de servicio pesado
• Resistencia a interferencias electromagnéticas mejorada
• Mayor capacidad de protección ambiental
• Adecuado para entornos industriales hostiles
• Optimizado para funcionamiento continuo-de servicio pesado
Serie T3L
• Estructura compacta para una instalación que ahorra espacio-
• Relación de coste-rendimiento optimizada
• Ideal para la integración de máquinas OEM
• Configuración flexible para automatización general
• Fácil mantenimiento e integración del sistema
• Relación de coste-rendimiento optimizada
• Ideal para la integración de máquinas OEM
• Configuración flexible para automatización general
• Fácil mantenimiento e integración del sistema
Guía de selección de servovariadores (sistema de RFQ de ingeniería)
Utilice la siguiente lógica de ingeniería para seleccionar el modelo de servovariador correcto para los requisitos de su aplicación. Esto ayuda a reducir la falta de coincidencia del sistema y mejorar la estabilidad del rendimiento del movimiento.
Paso 1: Características de la carga
Identificar la inercia, la demanda de par y el tipo de movimiento.
Paso 2: Especificación del motor
Haga coincidir la curva de potencia nominal, voltaje y par
Paso 3: Requisito de control
Posición/velocidad/par/control de bucle múltiple-
Paso 4: interfaz del sistema
Selección de comunicación por pulsos/analógica/bus de campo
Soporte de ingeniería para el diseño de sistemas de servoaccionamiento
Nuestro equipo de ingeniería brinda compatibilidad con soluciones de adaptación de motores, optimización de sistemas y control de movimiento completo para proyectos industriales y OEM.
Etiqueta: Servovariadores de CA para aplicaciones de control de movimiento, China Servovariadores de CA para aplicaciones de control de movimiento fabricantes, proveedores, fábrica


