

La ondulación del par es un problema importante en los accionamientos de servocontrol, que puede provocar diversos problemas, como vibraciones mecánicas, aumento del ruido y reducción de la precisión del sistema. Como proveedor líder de servocontroladores, entendemos la importancia de abordar este problema para garantizar el rendimiento óptimo de los servosistemas. En este blog, exploraremos varios métodos efectivos para reducir la fluctuación del par de un variador de servocontrol.
Comprensión de la ondulación del par en variadores de servocontrol
Antes de profundizar en las soluciones, es esencial comprender qué es la ondulación del par y qué la causa. La ondulación del par se refiere a la variación periódica del par de salida de un servomotor alrededor de su valor promedio. Este fenómeno es causado principalmente por factores como la saturación magnética, el par dentado y los armónicos de corriente.
La saturación magnética ocurre cuando el campo magnético del motor alcanza un punto en el que el material magnético ya no puede aumentar su magnetización linealmente. Esta no linealidad conduce a variaciones en la salida de par. El par dentado es el par que hace que el motor "engrane" o tenga un movimiento brusco incluso cuando no se aplica corriente. Es el resultado de la interacción entre los imanes permanentes del rotor y los dientes del estator. Los armónicos de corriente, por otro lado, son componentes de frecuencia adicionales en la corriente del motor que no forman parte de la frecuencia fundamental. Estos armónicos pueden ser introducidos por la fuente de alimentación, el inversor o el propio motor.
Métodos para reducir la ondulación del par
1. Optimización del diseño del motor
- Desviar el rotor o el estator: Una de las formas más efectivas de reducir el par dentado es inclinando el rotor o el estator. La inclinación implica rotar las laminaciones del rotor o estator en un cierto ángulo. Esto altera la alineación periódica entre los imanes del rotor y los dientes del estator, reduciendo así el par dentado. Por ejemplo, en un motor síncrono de imanes permanentes (PMSM), inclinar el rotor en un paso de ranura puede reducir significativamente el par dentado y, en consecuencia, la ondulación del par.
- Uso de materiales magnéticos de alta calidad: La elección de los materiales magnéticos también puede tener un impacto significativo en la ondulación del par. Los materiales magnéticos de alta calidad con baja coercitividad y alta remanencia pueden reducir la saturación magnética y mejorar la linealidad del campo magnético. Esto conduce a una salida de par más estable y menos ondulación del par. Por ejemplo, los imanes de neodimio, hierro y boro (NdFeB) se utilizan ampliamente en los servomotores modernos debido a sus excelentes propiedades magnéticas.
2. Estrategias de control avanzadas
- Control orientado al campo (FOC): FOC es un método de control popular para servoaccionamientos. Permite el control independiente del componente de corriente que produce el par (q - corriente del eje) y del componente de corriente que produce el flujo (corriente del eje d). Al controlar con precisión estos dos componentes, FOC puede minimizar la fluctuación del par. En FOC, las corrientes del motor se transforman del sistema de referencia estacionario al sistema de referencia giratorio, donde el control del par y el flujo se vuelve más sencillo.
- Control de par directo (DTC): DTC es otra estrategia de control avanzada que controla directamente el par y el flujo del motor. Elimina la necesidad de un regulador de corriente y utiliza una tabla de consulta para seleccionar los vectores de voltaje apropiados para controlar el motor. El DTC puede proporcionar una respuesta de par rápida y reducir la fluctuación del par, especialmente a bajas velocidades.
3. Reducción de la fluctuación actual
- Filtración: Agregar filtros a la fuente de alimentación o a la corriente del motor puede ayudar a reducir los armónicos de corriente, lo que a su vez reduce la ondulación del par. Por ejemplo, se puede utilizar un filtro de paso bajo para eliminar los armónicos de alta frecuencia de la corriente del motor. Sin embargo, el diseño del filtro debe considerarse cuidadosamente para evitar introducir atenuación o desfase adicional.
- Optimización de la modulación de ancho de pulso (PWM): PWM se utiliza para controlar el voltaje aplicado al motor. Al optimizar el algoritmo PWM, se puede reducir la ondulación actual. Por ejemplo, el uso de un PWM de alta frecuencia puede reducir la ondulación de la corriente y mejorar la suavidad de la salida del par. Sin embargo, la PWM de alta frecuencia también aumenta las pérdidas de conmutación en el inversor.
4. Integración y ajuste del sistema
- Coincidencia adecuada del motor y la transmisión: Garantizar que el servomotor y el variador coincidan correctamente es fundamental para reducir la fluctuación del par. El variador debe poder proporcionar los niveles de voltaje y corriente adecuados al motor, y el motor debe poder funcionar dentro de las especificaciones del variador. Las combinaciones de motor y accionamiento no coincidentes pueden provocar una mayor fluctuación del par y un rendimiento reducido del sistema.
- Ajuste de los parámetros de control: Los parámetros de control del servovariador, como las ganancias proporcionales, integrales y derivadas (PID), deben ajustarse cuidadosamente para optimizar el rendimiento del sistema. Las ganancias de PID incorrectas pueden provocar sobreimpulsos, oscilaciones y una mayor ondulación del par. Ajustar los parámetros de control en función de los requisitos específicos de la aplicación puede ayudar a reducir la fluctuación del par y mejorar la estabilidad del sistema.
El papel de nuestros servocontroladores
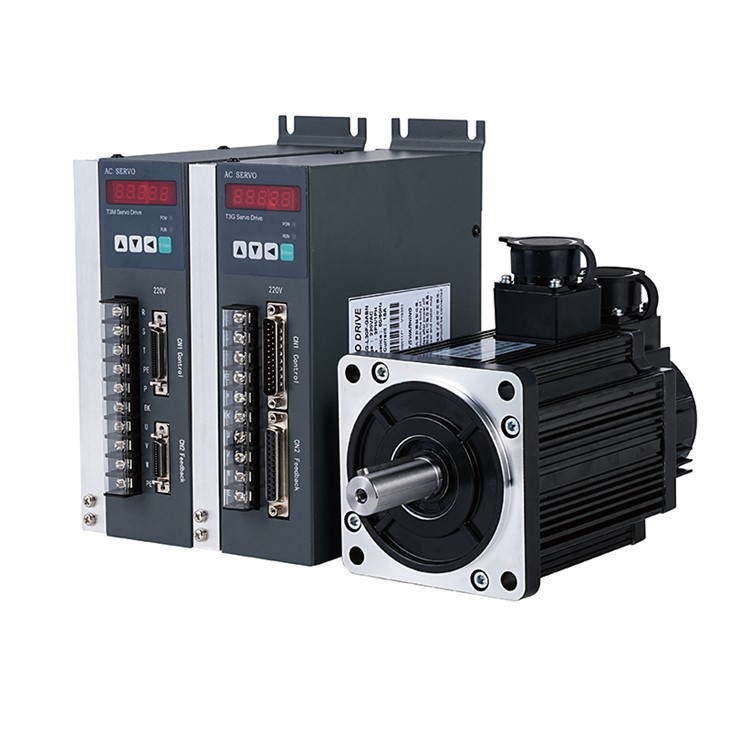
Como proveedor de Servo Control Drive, estamos comprometidos a ofrecer productos de alta calidad que minimicen la fluctuación del par. NuestroServoaccionamiento para automatización de fábricasestá diseñado con estrategias avanzadas de control y diseño de motor para garantizar una salida de par suave y estable. Es adecuado para diversas aplicaciones de automatización de fábricas, como sistemas transportadores, brazos robóticos y máquinas de embalaje.
NuestroServoaccionamiento para control de movimientoestá específicamente optimizado para tareas precisas de control de movimiento. Utiliza algoritmos de control de última generación para reducir la ondulación del par y proporcionar un control de movimiento preciso y receptivo. Esta unidad es ideal para aplicaciones como máquinas CNC, imprentas y equipos de fabricación de semiconductores.
Además, nuestroServoaccionamiento eléctricoOfrece alta eficiencia y bajo par - rendimiento de ondulación. Está diseñado para cumplir con los exigentes requisitos de los servosistemas eléctricos modernos, proporcionando soluciones confiables y rentables para una amplia gama de industrias.
Conclusión
Reducir la fluctuación del par de un variador de servocontrol es esencial para mejorar el rendimiento y la confiabilidad de los servosistemas. Al implementar la optimización del diseño del motor, estrategias de control avanzadas, técnicas actuales de reducción de la fluctuación y una adecuada integración y ajuste del sistema, la fluctuación del par se puede minimizar de manera efectiva. Como proveedor de Servo Control Drive, ofrecemos una gama de productos de alta calidad diseñados para abordar el problema de la ondulación del par y proporcionar un rendimiento óptimo para diversas aplicaciones.

Si está interesado en nuestros variadores de servocontrol o tiene alguna pregunta sobre cómo reducir la ondulación del par, no dude en contactarnos para discutir la adquisición. Estamos dedicados a brindarle las mejores soluciones para satisfacer sus necesidades específicas.
Referencias
- Krause, PC, Wasynczuk, O. y Sudhoff, SD (2013). Análisis de Maquinaria Eléctrica y Sistemas de Accionamiento. Wiley.
- Bosé, BK (2006). Electrónica de Potencia y Variadores de CA. Prentice Hall.
- Rahman, MA (2008). Máquinas y accionamientos eléctricos: diseño, control y aplicaciones. Prensa CRC.