

La calibración de un controlador de motor Ethercat es un proceso crucial que garantiza el rendimiento óptimo de sus sistemas de motor. Como proveedor líder de controladores de motores Ethercat, entendemos la importancia de una calibración precisa y su impacto en la eficiencia y confiabilidad general de su maquinaria. En esta publicación de blog, lo guiaremos a través del proceso paso a paso de calibrar un controlador de motor Ethercat, brindándole información valiosa y consejos para lograr los mejores resultados.
Comprensión de los conceptos básicos de los controladores de motores Ethercat
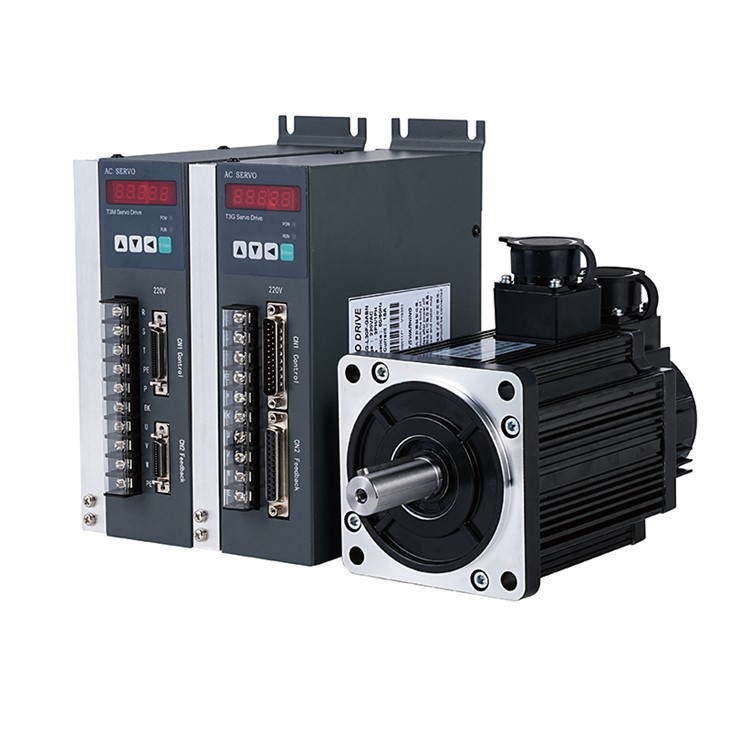
Antes de sumergirse en el proceso de calibración, es esencial tener una comprensión clara de qué es un controlador de motor Ethercat y cómo funciona. Ethercat, abreviatura de Ethernet para tecnología de automatización de control, es un sistema de bus de campo basado en Ethernet de alto rendimiento que permite la comunicación en tiempo real entre dispositivos en una red de automatización industrial. Un controlador de motor Ethercat es un dispositivo que controla el funcionamiento de un motor eléctrico convirtiendo la energía eléctrica en movimiento mecánico. Recibe comandos de un controlador y ajusta la velocidad, el par y la posición del motor en consecuencia.
Los controladores de motores Ethercat ofrecen varias ventajas sobre los sistemas de control de motores tradicionales, incluida la comunicación de alta velocidad, el control preciso y la fácil integración con otros dispositivos. Se utilizan ampliamente en diversas industrias, como la de embalaje, textil y robótica, donde son esenciales un control de motor confiable y de alto rendimiento.
Por qué es importante la calibración
La calibración es el proceso de ajustar y afinar un controlador de motor para garantizar que funcione de manera precisa y eficiente. Implica medir y comparar el rendimiento real del controlador del motor con su rendimiento esperado y realizar los ajustes necesarios para minimizar cualquier discrepancia. La calibración es crucial por varias razones:
- Exactitud: La calibración garantiza que el controlador del motor proporcione un control preciso sobre la velocidad, el par y la posición del motor. Esto es esencial para aplicaciones que requieren un control de movimiento preciso, como la robótica y el mecanizado CNC.
- Eficiencia: Un controlador de motor calibrado funciona de manera más eficiente, lo que reduce el consumo de energía y extiende la vida útil del motor. Esto puede resultar en importantes ahorros de costos con el tiempo.
- Fiabilidad: La calibración ayuda a identificar y corregir cualquier problema o error potencial en el funcionamiento del controlador del motor, garantizando que funcione de manera confiable y consistente. Esto puede reducir el tiempo de inactividad y los costos de mantenimiento.
- Cumplimiento: En algunas industrias, como la aeroespacial y la automotriz, se requiere calibración para cumplir con los estándares regulatorios y garantizar la seguridad y calidad de los productos.
Guía paso a paso para calibrar un controlador de motor Ethercat
Ahora que entendemos la importancia de la calibración, profundicemos en el proceso paso a paso de calibrar un controlador de motor Ethercat. Los siguientes pasos brindan una descripción general del proceso de calibración, pero los pasos específicos pueden variar según la marca y el modelo de su controlador de motor.
Paso 1: reúna las herramientas y el equipo necesarios
Antes de comenzar el proceso de calibración, deberá reunir las herramientas y el equipo necesarios. Esto puede incluir un multímetro, un osciloscopio, una llave dinamométrica y un software o herramienta de calibración proporcionado por el fabricante del controlador del motor. Asegúrese de que todas las herramientas y equipos estén en buenas condiciones de funcionamiento y estén calibrados.
Paso 2: Prepare el motor y el controlador del motor
Antes de comenzar el proceso de calibración, debe preparar el motor y el controlador del motor. Esto implica montar el motor de forma segura y conectarlo al controlador del motor de acuerdo con las instrucciones del fabricante. Asegúrese de que todas las conexiones eléctricas estén apretadas y seguras, y que el motor esté correctamente conectado a tierra.
Paso 3: inicialice el controlador del motor
Una vez que el motor y el controlador del motor estén conectados, deberá inicializar el controlador del motor. Esto implica encender el controlador del motor y ejecutar la rutina de inicialización proporcionada por el fabricante. La rutina de inicialización configurará los parámetros y ajustes del controlador del motor según el tipo y las especificaciones del motor.
Paso 4: realizar una calibración estática
El siguiente paso es realizar una calibración estática del controlador del motor. Esto implica medir las características eléctricas del motor, como la resistencia, la inductancia y la EMF inversa, y ajustar los parámetros del controlador del motor en consecuencia. La calibración estática ayuda a garantizar que el controlador del motor proporcione un control preciso sobre el par y la velocidad del motor.
Para realizar una calibración estática, necesitará utilizar un multímetro o un osciloscopio para medir las características eléctricas del motor. Luego puede utilizar el software o la herramienta de calibración proporcionada por el fabricante del controlador del motor para ajustar los parámetros del controlador del motor en función de los valores medidos.
Paso 5: realizar una calibración dinámica
Después de realizar una calibración estática, el siguiente paso es realizar una calibración dinámica del controlador del motor. Esto implica hacer funcionar el motor a diferentes velocidades y cargas y medir su rendimiento con una llave dinamométrica o un dinamómetro. La calibración dinámica ayuda a garantizar que el controlador del motor proporcione un control preciso sobre la posición y la velocidad del motor en diferentes condiciones operativas.
Para realizar una calibración dinámica, necesitará utilizar una llave dinamométrica o un dinamómetro para medir el par y la velocidad del motor en diferentes puntos de funcionamiento. Luego puede utilizar el software o la herramienta de calibración proporcionada por el fabricante del controlador del motor para ajustar los parámetros del controlador del motor en función de los valores medidos.
Paso 6: verificar la calibración
Una vez que haya completado la calibración estática y dinámica, el paso final es verificar la calibración. Esto implica hacer funcionar el motor a diferentes velocidades y cargas y comparar su rendimiento real con el rendimiento esperado. Si hay alguna discrepancia, es posible que deba repetir el proceso de calibración o realizar más ajustes a los parámetros del controlador del motor.
Para verificar la calibración, puede utilizar una llave dinamométrica o un dinamómetro para medir el par y la velocidad del motor en diferentes puntos de funcionamiento. Luego podrá comparar los valores medidos con los valores esperados proporcionados por el fabricante del controlador del motor. Si los valores medidos están dentro del rango aceptable, la calibración se considera exitosa.

Consejos para una calibración exitosa
Calibrar un controlador de motor Ethercat puede ser un proceso complejo y desafiante, pero con las herramientas, el equipo y el conocimiento adecuados, puede lograr resultados precisos y confiables. A continuación se ofrecen algunos consejos que le ayudarán a garantizar una calibración exitosa:
- Siga las instrucciones del fabricante: Siga siempre las instrucciones y pautas del fabricante al calibrar el controlador del motor. Las instrucciones del fabricante le proporcionarán los pasos y procedimientos específicos para calibrar el controlador del motor según su marca y modelo.
- Utilice herramientas y equipos de alta calidad: Utilice herramientas y equipos de alta calidad para garantizar mediciones precisas y confiables. Las herramientas y equipos de baja calidad pueden introducir errores e imprecisiones en el proceso de calibración, lo que lleva a un rendimiento y una confiabilidad deficientes.
- Realizar una calibración periódica: La calibración no es un proceso único. Se recomienda realizar una calibración periódica del controlador del motor para garantizar que continúe funcionando de manera precisa y eficiente a lo largo del tiempo. La frecuencia de calibración dependerá del tipo y uso del controlador del motor.
- Mantenga registros de la calibración: Mantenga registros del proceso de calibración, incluidos los valores medidos, los ajustes realizados y la fecha y hora de la calibración. Esto le ayudará a realizar un seguimiento del rendimiento del controlador del motor a lo largo del tiempo e identificar posibles problemas o tendencias.
Aplicaciones de los controladores de motores Ethercat
Los controladores de motor Ethercat se utilizan ampliamente en diversas industrias y aplicaciones, donde el control del motor confiable y de alto rendimiento son esenciales. Algunas de las aplicaciones comunes de los controladores de motores Ethercat incluyen:
- Servoaccionamiento para maquinaria de embalaje: En la industria del embalaje, los controladores de motor Ethercat se utilizan para controlar el movimiento de las máquinas envasadoras, como las máquinas llenadoras, selladoras y etiquetadoras. Proporcionan un control exacto y preciso sobre la velocidad, el par y la posición del motor, lo que garantiza operaciones de embalaje eficientes y de alta calidad.
- Servoaccionamientos compactos: Los servoaccionamientos compactos se utilizan en aplicaciones donde el espacio es limitado, como la robótica y la automatización. Ofrecen control de motor confiable y de alto rendimiento en un paquete compacto y liviano, lo que los hace ideales para usar en máquinas pequeñas y medianas.
- Servoaccionamiento para máquinas textiles: En la industria textil, los controladores de motor Ethercat se utilizan para controlar el movimiento de máquinas textiles, como máquinas de hilar, telares y máquinas de tejer. Proporcionan un control exacto y preciso sobre la velocidad, el par y la posición del motor, lo que garantiza una producción textil eficiente y de alta calidad.
Conclusión
La calibración de un controlador de motor Ethercat es un proceso crucial que garantiza el rendimiento óptimo de sus sistemas de motor. Si sigue la guía paso a paso y los consejos proporcionados en esta publicación de blog, puede lograr una calibración precisa y confiable de su controlador de motor, lo que resultará en una mayor precisión, eficiencia y confiabilidad.
Si está buscando un controlador de motor Ethercat de alta calidad o necesita ayuda con la calibración, no dude en contactarnos. Nuestro equipo de expertos estará encantado de ayudarle a encontrar la solución adecuada para sus necesidades y brindarle el soporte y la orientación que necesita para garantizar una instalación y operación exitosas.
Referencias
- "Ethernet para tecnología de automatización de control (EtherCAT): descripción técnica general". Automatización Beckhoff.
- "Control de servomotores: principios y aplicaciones". Control de movimiento en línea.
- "Calibración del controlador de motor: mejores prácticas y técnicas". Mundo de la automatización.