

Como proveedor de controladores de motores Ethercat, he sido testigo de primera mano del papel fundamental que desempeñan estos dispositivos en la automatización industrial moderna. Una de las preocupaciones más apremiantes en este campo es cómo un controlador de motor Ethercat maneja las fallas de energía. En este blog profundizaré en los mecanismos, desafíos y soluciones relacionados con este aspecto crucial.
Comprensión de los conceptos básicos de los controladores de motores Ethercat
Antes de explorar el manejo de fallas de energía, comprendamos brevemente qué es un controlador de motor Ethercat. Ethercat, abreviatura de Ethernet para tecnología de automatización de control, es un sistema de bus de campo basado en Ethernet de alto rendimiento. Un controlador de motor Ethercat está diseñado para controlar el funcionamiento de motores en aplicaciones industriales, ofreciendo comunicación de alta velocidad y control de movimiento preciso. Se comunica con otros dispositivos en la red de automatización a través del protocolo Ethercat, lo que permite una integración perfecta y el movimiento coordinado de múltiples motores.
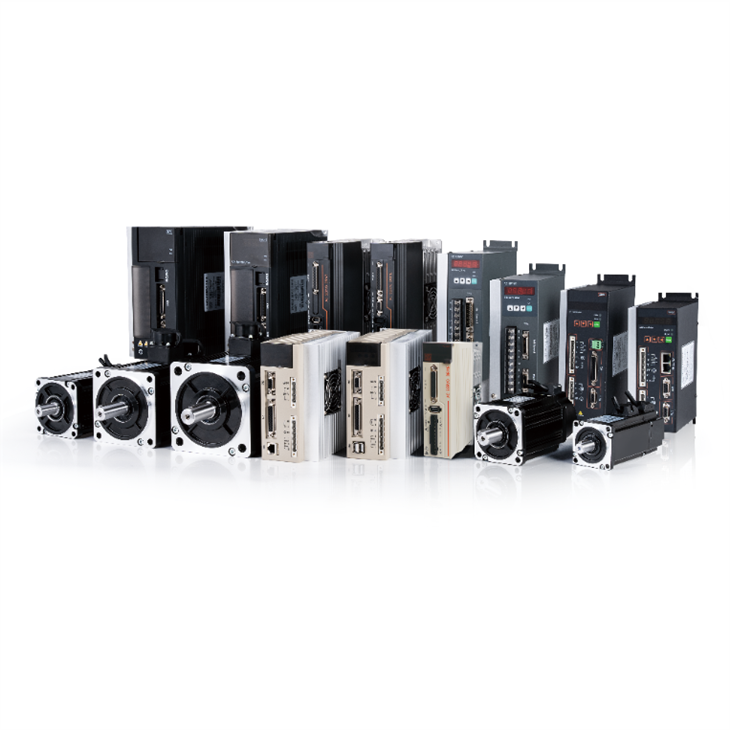
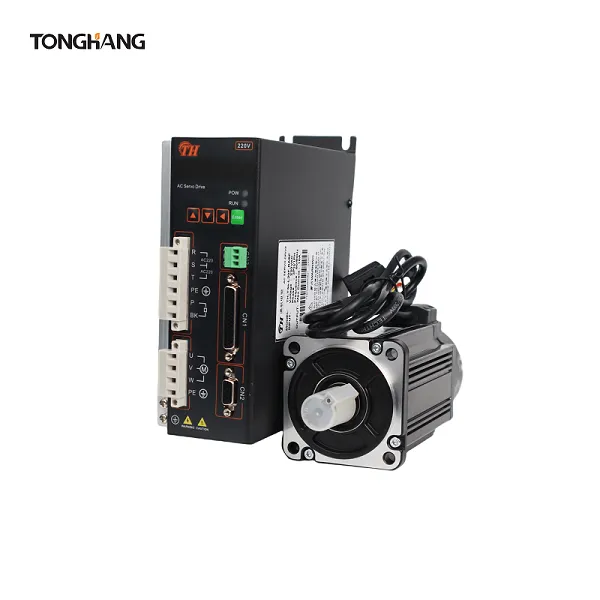
ElSistema de servoaccionamientoes una parte importante de la configuración general del control del motor. Funciona en conjunto con el controlador de motor Ethercat para garantizar un posicionamiento preciso y control de velocidad del motor. De manera similar, elServoaccionamiento de entrada digitalproporciona capacidades de entrada digital adicionales, mejorando la flexibilidad y funcionalidad del sistema de control del motor. y elServomotor y controlador de CALa combinación es una opción popular en muchas aplicaciones industriales debido a su alta eficiencia y rendimiento.
El impacto de las fallas de energía en los conductores de motores Ethercat
Las fallas de energía pueden tener un impacto significativo en el funcionamiento de los controladores de motor Ethercat y en todo el sistema de automatización industrial. Cuando se produce un corte de energía repentinamente, el conductor pierde el suministro de energía, lo que puede provocar varios problemas.
En primer lugar, el motor puede detenerse bruscamente. Esto puede provocar tensiones mecánicas en la maquinaria conectada, lo que podría provocar daños o desgaste. Por ejemplo, en un sistema de cinta transportadora, una parada abrupta puede provocar que los productos choquen o se caigan de la cinta. En segundo lugar, la pérdida de potencia puede provocar la pérdida de datos de control. El controlador de motor Ethercat almacena y procesa una gran cantidad de información de control, como la posición del motor, la velocidad y los ajustes de torsión. Un corte de energía puede borrar estos datos, lo que dificulta la reanudación del funcionamiento normal una vez que se restablece la energía.
Manejo de fallas de energía: mecanismos y estrategias
1. Dispositivos de almacenamiento de energía
Una de las formas más comunes de gestionar los cortes de energía es mediante el uso de dispositivos de almacenamiento de energía, como condensadores o baterías. Estos dispositivos pueden almacenar energía eléctrica durante el funcionamiento normal y liberarla cuando hay un corte de energía. Cuando falla la energía, la energía almacenada en los capacitores o baterías se puede usar para mantener operativo el controlador de motor Ethercat durante un período corto.
Esta fuente de alimentación de corta duración permite al conductor realizar un apagado controlado. Por ejemplo, puede reducir gradualmente la velocidad del motor a cero, evitando paradas bruscas y minimizando el estrés mecánico. El conductor también puede guardar datos de control importantes en una memoria no volátil, lo que garantiza que se puedan recuperar cuando se restablezca la energía.
2. Monitoreo y detección de energía
Los controladores de motores Ethercat suelen estar equipados con circuitos de detección y monitoreo de energía. Estos circuitos monitorean continuamente el voltaje de alimentación de entrada. Cuando el voltaje cae por debajo de un cierto umbral, lo que indica una posible falla eléctrica, el conductor puede comenzar a tomar acciones preventivas.
Por ejemplo, puede enviar una señal de advertencia al sistema de control central, lo que permite a los operadores estar preparados para un corte de energía inminente. El conductor también puede iniciar una secuencia de apagado predefinida, reduciendo gradualmente el consumo de energía del motor y guardando datos críticos antes de la pérdida total de energía.
3. Comunicación con el Sistema de Control
La comunicación eficiente con el sistema de control central es crucial durante los cortes de energía. El controlador de motor Ethercat puede utilizar el protocolo Ethercat para enviar información de estado en tiempo real al sistema de control. Cuando se detecta un corte de energía, el conductor puede enviar un informe detallado sobre su estado actual, como la posición del motor, la velocidad y cualquier código de error.
Luego, el sistema de control puede utilizar esta información para tomar decisiones informadas. Puede enviar instrucciones al conductor para que realice un procedimiento de apagado específico o intente reiniciar una vez que se restablezca la energía. Esta comunicación bidireccional garantiza que todo el sistema de automatización pueda responder eficazmente ante cortes de energía.
Desafíos en el manejo de fallas de energía
Si bien los mecanismos mencionados anteriormente son efectivos, todavía existen varios desafíos en el manejo de fallas de energía en los controladores de motores Ethercat.
Uno de los principales desafíos es la capacidad limitada de los dispositivos de almacenamiento de energía. Los condensadores sólo pueden almacenar una cantidad relativamente pequeña de energía, lo que significa que el conductor sólo puede permanecer operativo durante un breve periodo de tiempo durante un corte de energía. Las baterías pueden almacenar más energía, pero tienen una vida útil limitada y requieren un mantenimiento regular.
Otro desafío es la complejidad de los algoritmos de control. Diseñar algoritmos que puedan cambiar suavemente entre el funcionamiento normal y el modo de fallo de alimentación garantizando al mismo tiempo la seguridad y la estabilidad del motor es una tarea difícil. Los algoritmos deben tener en cuenta varios factores, como la carga del motor, la velocidad y la energía restante en el dispositivo de almacenamiento.
Soluciones y desarrollos futuros
Para superar estos desafíos, se están llevando a cabo investigaciones y desarrollo continuos. En términos de almacenamiento de energía, están surgiendo nuevas tecnologías para desarrollar soluciones de almacenamiento de energía más eficientes y duraderas. Por ejemplo, algunas empresas están explorando el uso de supercondensadores, que tienen una mayor densidad de energía y una vida útil más larga en comparación con los condensadores tradicionales.
En el frente de los algoritmos de control, se están aplicando teorías de control avanzadas y técnicas de inteligencia artificial. Estos algoritmos pueden adaptarse a diferentes condiciones operativas en tiempo real y optimizar el proceso de manejo de fallas de energía. Por ejemplo, pueden predecir el tiempo de funcionamiento restante en función del nivel de energía en el dispositivo de almacenamiento y ajustar el funcionamiento del motor en consecuencia.
Conclusión y llamado a la acción
En conclusión, la forma en que un controlador de motor Ethercat maneja las fallas de energía es un aspecto crítico de la automatización industrial. Con el uso de dispositivos de almacenamiento de energía, monitoreo de energía y comunicación efectiva con el sistema de control, podemos minimizar el impacto de los cortes de energía en el motor y en todo el sistema de automatización.
Si está buscando controladores de motor Ethercat de alta calidad que ofrezcan capacidades confiables de manejo de fallas de energía, estamos aquí para ayudarlo. Nuestro equipo de expertos puede brindarle información detallada sobre el producto y soluciones personalizadas para satisfacer sus necesidades específicas. Contáctenos para conversaciones sobre adquisiciones y lleve su sistema de automatización industrial al siguiente nivel.
Referencias
- "Manual de automatización industrial", John Wiley & Sons
- "Ethernet para la tecnología de automatización del control: EtherCAT", Springer - Verlag