

¿Puedo conectar varios controladores de motor Ethercat en una red?
Como proveedor de controladores de motor Ethercat, a menudo recibo preguntas de los clientes sobre la viabilidad y las mejores prácticas de conectar varios controladores en una red. En esta publicación de blog, profundizaré en los detalles de este tema, explorando los aspectos técnicos, los beneficios, los desafíos y las consideraciones al configurar una red de controladores de motores Ethercat.
Comprender Ethercat y sus ventajas
Ethercat, abreviatura de Ethernet para tecnología de automatización de control, es un sistema de bus de campo basado en Ethernet de alto rendimiento. Ha ganado una gran popularidad en el sector de la automatización industrial debido a su alta velocidad, capacidades en tiempo real y flexibilidad. A diferencia de los sistemas de bus de campo tradicionales, Ethercat permite una transferencia de datos extremadamente rápida, lo cual es crucial para aplicaciones que requieren un control preciso de múltiples motores simultáneamente.
Una de las características clave de Ethercat es su capacidad para admitir una gran cantidad de nodos en una red. Esto lo convierte en una opción ideal para sistemas donde es necesario conectar varios controladores de motor Ethercat. La comunicación en una red Ethercat se basa en una arquitectura maestro-esclavo, donde el dispositivo maestro (normalmente un PLC o un controlador de movimiento) gestiona el intercambio de datos con los dispositivos esclavos (los controladores del motor).
Conexión de varios controladores de motor Ethercat
La respuesta a la pregunta "¿Puedo conectar varios controladores de motor Ethercat en una red?" es un rotundo sí. De hecho, uno de los principales puntos fuertes de Ethercat es su escalabilidad, que permite conectar una gran cantidad de controladores de motor en una única red.
Para conectar varios controladores de motor Ethercat, primero debe asegurarse de que todos los controladores sean compatibles con Ethercat. La mayoría de los controladores de motor modernos vienen con interfaces Ethercat integradas, lo que simplifica el proceso de conexión. También necesitará un dispositivo maestro Ethercat, como un PLC o un controlador de movimiento dedicado, para administrar la red.
La conexión física de los controladores del motor normalmente se realiza mediante cables Ethernet. Los controladores están conectados en cadena, con el primer controlador conectado al maestro Ethercat y los controladores posteriores conectados entre sí en secuencia. Esta topología se conoce como topología lineal y es la forma más común de conectar dispositivos Ethercat.
Beneficios de conectar varios controladores de motor Ethercat
Existen varios beneficios al conectar varios controladores de motor Ethercat en una red:
1. Control Centralizado
Con todos los controladores de motor conectados a una única red, puede controlar y monitorear todos los motores desde una ubicación central. Esto simplifica el diseño del sistema y reduce la complejidad del cableado y la programación. Por ejemplo, puede utilizar un único PLC para enviar comandos a todos los controladores del motor, ajustar la velocidad y el par de cada motor y recibir información sobre el estado del motor.
2. Sincronización
Ethercat proporciona excelentes capacidades de sincronización, lo cual es crucial para aplicaciones que requieren que varios motores funcionen en conjunto. Por ejemplo, en un brazo robótico, todas las articulaciones deben moverse de forma coordinada. Al conectar los controladores de motor de cada articulación a una red Ethercat, puede garantizar que los motores se muevan de manera simultánea y precisa, lo que resulta en un movimiento suave y preciso.
3. Escalabilidad
A medida que su aplicación crezca, es posible que necesite agregar más motores al sistema. Con una red Ethercat, puede agregar fácilmente nuevos controladores de motor a la red existente sin cambios significativos en la infraestructura. Esto la convierte en una solución rentable para una futura expansión.
Desafíos y consideraciones
Si bien conectar varios controladores de motor Ethercat en una red ofrece muchos beneficios, también existen algunos desafíos y consideraciones que debe tener en cuenta:

1. Configuración de red
La configuración de red adecuada es esencial para el funcionamiento confiable de la red Ethercat. Debe asegurarse de que cada controlador de motor tenga una dirección Ethercat única y que los parámetros de red, como la velocidad en baudios y el tiempo del ciclo de comunicación, estén configurados correctamente. Una configuración incorrecta puede provocar errores de comunicación e inestabilidad del sistema.
2. Fuente de alimentación
Al conectar varios controladores de motor, debe asegurarse de que la fuente de alimentación sea suficiente para satisfacer los requisitos de energía de todos los controladores. La sobrecarga de la fuente de alimentación puede provocar un mal funcionamiento de los controladores o incluso dañarlos. Es posible que necesite utilizar una fuente de alimentación de alta capacidad o distribuir la energía entre varias fuentes de energía.
3. Longitud y calidad del cable
La longitud y la calidad de los cables Ethernet utilizados para conectar los controladores del motor también pueden afectar el rendimiento de la red Ethercat. Los cables largos pueden introducir atenuación de la señal e interferencias, lo que puede provocar errores de comunicación. Es importante utilizar cables Ethernet de alta calidad y mantener la longitud de los cables lo más corta posible.
Nuestras ofertas de productos
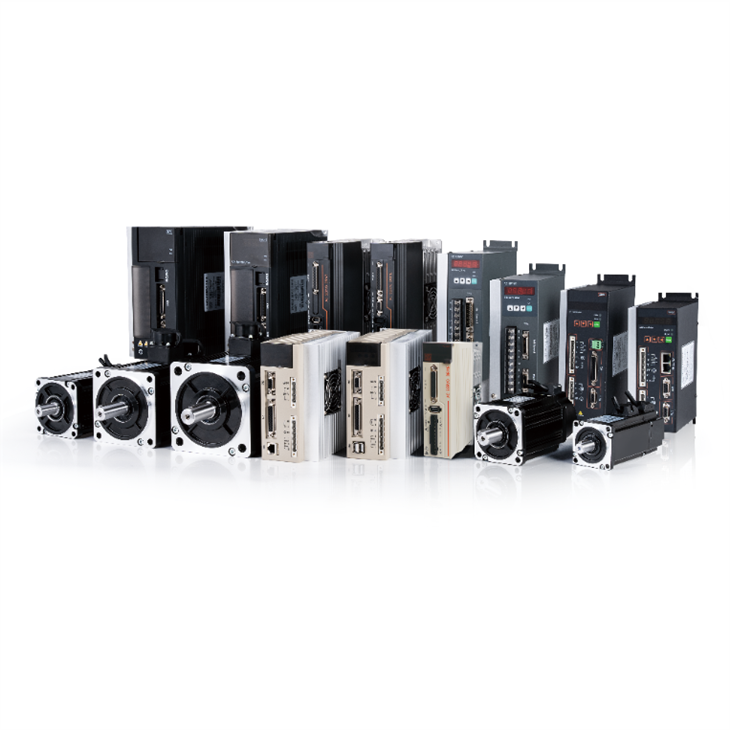
Como proveedor de controladores de motores Ethercat, ofrecemos una amplia gama de productos para satisfacer sus necesidades específicas. NuestroServoaccionamiento de 3 KWes un controlador de motor de alto rendimiento adecuado para una variedad de aplicaciones. Cuenta con una interfaz Ethercat incorporada, que permite una fácil integración en una red Ethercat.
NuestroServoamplificador de CAes otro producto popular que proporciona un control preciso de los servomotores de CA. Ofrece un excelente rendimiento dinámico y alta eficiencia, lo que lo convierte en una opción ideal para aplicaciones exigentes.
Para la industria de la automatización, también ofrecemos una completaSolución de servoaccionamiento para la industria de la automatización. Esta solución incluye una gama de controladores de motor, controladores de movimiento y herramientas de software que están diseñados para funcionar juntos a la perfección para proporcionar una solución de automatización completa.
Conclusión
En conclusión, conectar múltiples controladores de motor Ethercat en una red no solo es posible sino que también ofrece muchos beneficios en términos de control centralizado, sincronización y escalabilidad. Sin embargo, es importante considerar los desafíos y garantizar la configuración de red, el suministro de energía y la administración de cables adecuados.
Si está interesado en obtener más información sobre nuestros controladores de motores Ethercat o necesita ayuda para configurar una red de múltiples controladores de motores, estamos aquí para ayudarlo. Nuestro equipo de expertos tiene una amplia experiencia en el campo del control de movimiento y puede brindarle las mejores soluciones para su aplicación específica. Contáctenos hoy para iniciar una conversación sobre sus necesidades de adquisición y explorar cómo nuestros productos pueden mejorar su sistema de automatización.
Referencias
- "Especificación de Ethernet para tecnología de automatización de control (EtherCAT)", Beckhoff Automation.
- "Manual de control de movimiento", Parker Hannifin Corporation.