

¿Se puede utilizar un controlador de motor Ethercat con un motor de CC sin escobillas?
En el panorama dinámico de la automatización industrial, la compatibilidad entre diferentes componentes es una consideración crucial. Una de esas preguntas que surge a menudo es si un controlador de motor Ethercat se puede utilizar con un motor de CC sin escobillas. Como proveedor de controladores de motor Ethercat, conozco bien este tema y profundizaré en los aspectos técnicos, las ventajas y las consideraciones prácticas de esta combinación.
Comprensión de los controladores de motores Ethercat
Ethercat, abreviatura de Ethernet para tecnología de automatización de control, es un protocolo de comunicación Ethernet industrial de alto rendimiento. Los controladores de motores Ethercat están diseñados para aprovechar este protocolo y ofrecer un control rápido, eficiente y preciso de los motores. Son capaces de manejar transferencias de datos de alta velocidad, lo cual es esencial para aplicaciones de control en tiempo real. Con Ethercat, el controlador puede comunicarse con otros dispositivos en la red, como controladores lógicos programables (PLC) e interfaces hombre-máquina (HMI), lo que permite una integración perfecta en sistemas de automatización complejos.
Estos controladores proporcionan funciones como control de posición de alta resolución, regulación de par y control de velocidad. También pueden admitir perfiles de movimiento avanzados, lo que permite un movimiento suave y preciso del motor. Además, los controladores de motores Ethercat a menudo vienen con capacidades de diagnóstico, que ayudan a identificar y resolver rápidamente cualquier problema que pueda surgir durante la operación.
Motores CC sin escobillas: descripción general
Los motores CC sin escobillas (motores BLDC) se han vuelto cada vez más populares en aplicaciones industriales debido a sus numerosas ventajas. A diferencia de los motores CC con escobillas tradicionales, los motores BLDC no tienen escobillas ni conmutadores, lo que reduce el desgaste, mejora la confiabilidad y aumenta la eficiencia. Ofrecen una alta relación potencia-peso, lo que los hace adecuados para aplicaciones donde el espacio y el peso son factores críticos.
Los motores BLDC también proporcionan mejores características de velocidad y par, lo que permite un control preciso de la velocidad y el par. Pueden funcionar a altas velocidades con bajos niveles de ruido y vibración, lo que los hace ideales para aplicaciones como robótica, aeroespacial y equipos médicos. Además, los motores BLDC tienen una vida útil más larga en comparación con los motores DC con escobillas, lo que se traduce en menores costos de mantenimiento con el tiempo.

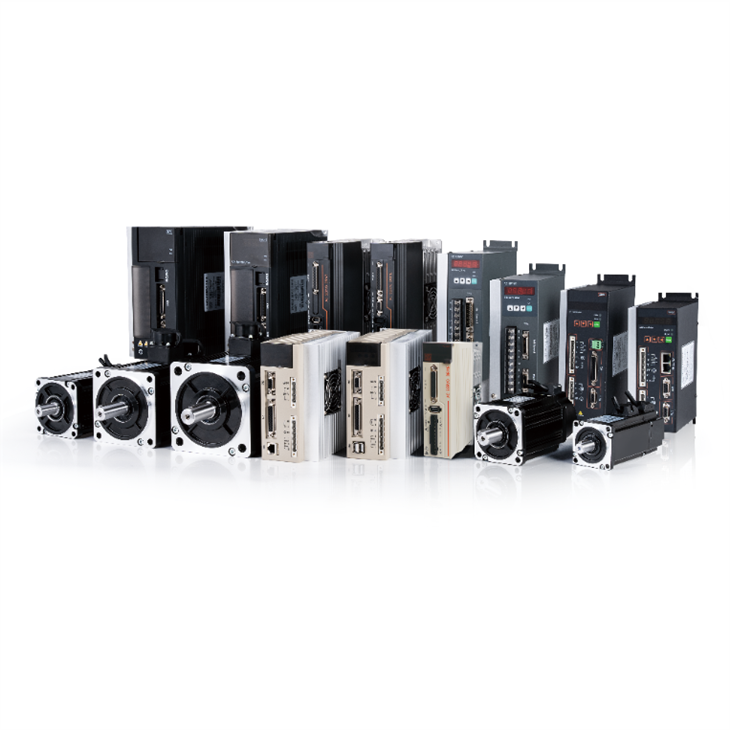
Compatibilidad de los controladores de motores Ethercat con motores de CC sin escobillas
La buena noticia es que un controlador de motor Ethercat puede usarse con un motor de CC sin escobillas. La clave radica en la capacidad del conductor para comprender y controlar las señales eléctricas requeridas por el motor BLDC. Los motores BLDC normalmente requieren una fuente de alimentación trifásica y el controlador debe poder generar el voltaje y las formas de onda de corriente adecuados para accionar el motor.
Los controladores de motor Ethercat están equipados con algoritmos de control avanzados que pueden controlar con precisión las corrientes de fase del motor BLDC. Pueden ajustar el voltaje y la frecuencia de la fuente de alimentación para lograr la velocidad, el par y el control de posición deseados. Las capacidades de comunicación de alta velocidad de Ethercat también garantizan que el conductor pueda responder rápidamente a los cambios en los comandos de control, proporcionando control en tiempo real sobre el motor.
Una de las principales ventajas de utilizar un controlador de motor Ethercat con un motor BLDC es la capacidad de integrar el motor en una red de automatización más grande. El protocolo Ethercat permite una fácil comunicación entre el controlador, el motor y otros dispositivos en la red. Esto permite el control y monitoreo centralizados del motor, lo que puede mejorar la eficiencia y productividad general del sistema.
Por ejemplo, en una aplicación de brazo robótico, el controlador del motor Ethercat puede recibir comandos de posición y velocidad desde el controlador del robot a través de la red Ethercat. Luego puede controlar con precisión el motor BLDC para mover el brazo robótico a la posición deseada. El controlador también puede proporcionar retroalimentación sobre el estado del motor, como posición, velocidad y temperatura, al controlador, lo que permite el control de circuito cerrado y la detección de fallas.
Ventajas de la combinación
- Control de alto rendimiento: La combinación de un controlador de motor Ethercat y un motor BLDC ofrece capacidades de control de alto rendimiento. El conductor puede proporcionar un control preciso de la velocidad, el par y la posición, lo cual es esencial para aplicaciones que requieren un movimiento preciso. Por ejemplo, en un proceso de fabricación de semiconductores, el control de alta precisión del motor puede garantizar la colocación precisa de los componentes en la placa de circuito.
- Comunicación en tiempo real: El protocolo Ethercat permite la comunicación en tiempo real entre el controlador y otros dispositivos en la red. Esto permite una respuesta rápida a los cambios en los comandos de control y garantiza que el motor funcione en sincronización con el resto del sistema. En un sistema de cinta transportadora, la comunicación en tiempo real puede ayudar a ajustar la velocidad del motor en función del flujo de materiales, lo que mejora la eficiencia general del sistema.
- Escalabilidad: Los controladores de motor Ethercat son altamente escalables. Pueden integrarse fácilmente en sistemas de automatización existentes o ampliarse para acomodar motores adicionales. Esto los hace adecuados para aplicaciones industriales tanto a pequeña como a gran escala. Por ejemplo, en una fábrica con múltiples líneas de producción, los controladores de motor Ethercat se pueden usar para controlar los motores en cada línea y el sistema se puede expandir fácilmente a medida que aumenta la capacidad de producción.
- Capacidades de diagnóstico y monitoreo: Los controladores de motor Ethercat a menudo vienen con capacidades integradas de diagnóstico y monitoreo. Pueden detectar fallas en el motor, como sobrecorriente, sobretemperatura y condiciones de cortocircuito, y proporcionar advertencias tempranas. Esto ayuda a prevenir costosos tiempos de inactividad y reducir los costos de mantenimiento. El conductor también puede controlar los parámetros de rendimiento del motor, como la velocidad, el par y el consumo de energía, que pueden utilizarse para optimizar el rendimiento.
Consideraciones prácticas
Cuando se utiliza un controlador de motor Ethercat con un motor BLDC, hay varias consideraciones prácticas que se deben tener en cuenta.
- Clasificación de potencia: La potencia nominal del controlador debe ser compatible con los requisitos de potencia del motor BLDC. El uso de un controlador con una potencia nominal inferior a la del motor puede provocar un sobrecalentamiento y un fallo prematuro del controlador. Por otro lado, utilizar un controlador con una potencia nominal mucho mayor de la necesaria puede resultar en un aumento de costes y consumo de energía.
- Parámetros del motor: El controlador debe configurarse con los parámetros correctos del motor, como el número de polos, la resistencia de fase y la constante EMF trasera. Estos parámetros son esenciales para un control preciso del motor. La configuración incorrecta puede provocar un rendimiento deficiente del motor, como un par reducido, un aumento de la vibración y un control de velocidad inexacto.
- Condiciones ambientales: El entorno operativo puede tener un impacto significativo en el rendimiento y la vida útil del motor y del controlador. Es necesario considerar factores como la temperatura, la humedad, el polvo y las vibraciones. Por ejemplo, en un entorno industrial hostil con altos niveles de polvo y vibración, es posible que sea necesario proteger el controlador y el motor con carcasas y disposiciones de montaje adecuadas.
Productos relacionados
Si está interesado en explorar otras soluciones de motores y controladores, puede visitar los siguientes enlaces:
- Servomotor y controlador de CA: Este enlace proporciona información sobre los servomotores de CA y sus controladores, que también se utilizan ampliamente en aplicaciones industriales.
- Servoamplificador sin escobillas: Aquí puede encontrar detalles sobre los servoamplificadores sin escobillas, que son componentes esenciales para controlar motores sin escobillas.
- Servoaccionamiento con CANopen: Este enlace ofrece información sobre servovariadores con comunicación CANopen, otro protocolo de comunicación popular en el campo de la automatización industrial.
Conclusión
En conclusión, un controlador de motor Ethercat se puede utilizar eficazmente con un motor de CC sin escobillas. La combinación ofrece control de alto rendimiento, comunicación en tiempo real, escalabilidad y capacidades de diagnóstico, lo que la convierte en una opción adecuada para una amplia gama de aplicaciones industriales. Sin embargo, es importante considerar la potencia nominal, los parámetros del motor y las condiciones ambientales al implementar esta combinación.
Si está interesado en comprar controladores de motor Ethercat para sus motores CC sin escobillas o tiene alguna pregunta sobre la compatibilidad y aplicación de estos productos, no dude en contactarnos. Estamos comprometidos a brindarle las mejores soluciones y soporte para sus necesidades de automatización industrial.
Referencias
- "Tecnologías Ethernet industriales" por Stefan Freude, et al.
- "Sistemas de motores de CC sin escobillas: modelado, análisis y control" por TJE Miller.
- Documentación técnica de varios fabricantes de motores y drivers.